Определение оптимального маршрута передислокации сил и средств при проведении поисково-спасательных работ в природной среде
Determining the optimal route redeployment of forces and means in search and rescue operations in the natural environment
- 1 Академия ГПС МЧС России
- 2 ФГБОУ ВО Академия государственной противопожарной службы МЧС России
Предлагается математическая модель нахождения оптимального маршрута передислокации сил и средств при осуществлении поисково-спасательных работ в природной среде.
A mathematical model is proposed for finding the optimal route for the redeployment of forces and assets in the conduct of search and rescue operations in the natural environment.
Построение карт вероятностей местонахождения объекта поиска, является одним из способов осуществления поддержки руководителя поисково-спасательными работами (ПСР) при планировании и проведении данных работ в природной среде. Применение карт вероятностей позволяет определить участки с наибольшей вероятностью местонахождения пострадавшего и обследовать их в первую очередь [1].
Для определения возможных маршрутов передислокации сил и средств к данным участкам предлагается использовать алгоритм волновой трассировки. Алгоритм предусматривает использование полученной карты района поиска, разделенной на ячейки, и блокирование непроходимых ячеек. К непроходимым ячейкам относятся те, которые соответствуют водным преградам (озера, реки, болота и др.), резким перепадам высот. При перемещении крупных транспортных средств блокируются ячейки с плотной растительностью, в зависимости от вида транспорта. После определения непроходимых ячеек система формирует «волну», которая фиксирует длину маршрута в каждом направлении. Данная волна представляет собой операцию последовательного присвоения числового значения для каждой ячейки, исходя из количества пройденных. После прохода «волны», система формирует кратчайший путь. Блок-схема алгоритма представлена на рисунке 1.
При этом путей может быть несколько. В этом случае предлагается применять разработанную математическую модель определения оптимальных маршрутов передислокации сил и средств.
При построении математической модели рассмотрены условия, влияющие на скорость и результативность передислокации сил и средств, на основании которых определены показатели, влияющие на выбор маршрутов передвижения сил и средств во время поиска.
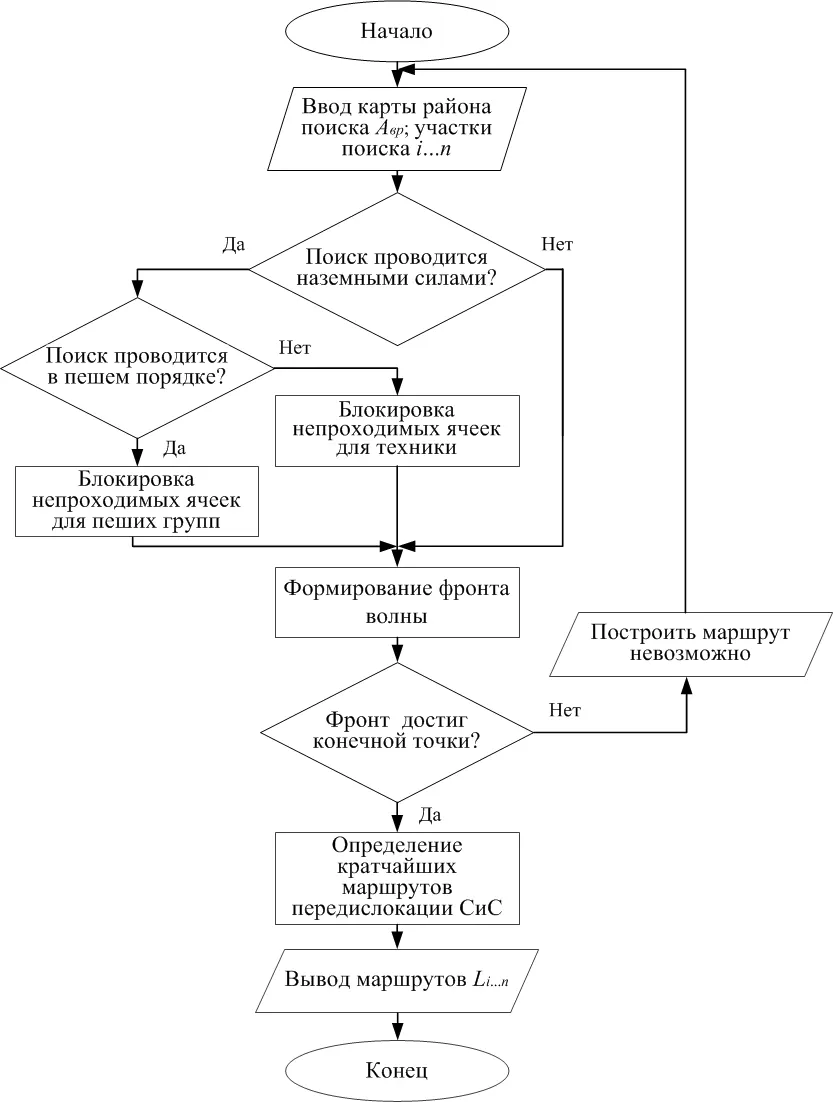
Рисунок 1 – Алгоритм определения возможных маршрутов
передислокации сил и средств
Показатель
«расстояние до участка поиска» дает
информацию о дальности маршрута и
вычисляется как отношение расстояния
до участка поиска
 к максимальному
расстоянию
 в предполагаемом районе поиска
 ,
(1)
где
–
расстояние до
участка поиска i,
i=1…n,
км;
–
максимальное
расстояние в предполагаемом районе
поиска, км;
n – количество участков поиска в районе поиска.
Максимальное расстояние в предполагаемом районе поиска определяется по формуле
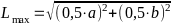 ,
(2)
где а,b – стороны предполагаемого района поиска, км.
Показатель «вероятность местонахождения объекта поиска» дает информацию о вероятности местонахождения объекта на маршруте передислокации до участка поиска i к максимальному значению вероятности местонахождения объекта поиска в районе поиска
 ,
(3)
где
 –
вероятность
местонахождения объекта на маршруте
передислокации до участка поиска i,
i=1…n;
 –
максимальное
значение вероятности местонахождения
объекта поиска в районе поиска;
n – количество участков поиска в районе поиска.
Значение переменной
определяется
по результатам построения карт
вероятностей местонахождения объекта
поиска. Значение переменной
=
1. Таким образом, формула (2) принимает
вид:
 .
(4)
Проведена параметрическая оценка показателей, в ходе которой определены границы их изменений
 ,
(5)
 .
(6)
В данной постановке
задачи управления передислокацией сил
и средств каждый маршрут движения
характеризуется векторной оценкой,
включающей 2 показателя. Так как для
показателя «расстояние до участка
поиска» наиболее благоприятным является
минимальное значение
 ,
а для показателя «вероятность
местонахождения объекта поиска» наиболее
благоприятным является максимальное
значение
 ,
для показателя P
целесообразно взять обратное значение
 =
(1-P).
С целью ранжирования маршрутов передислокации по предпочтительности применяется комплексный показатель d
 ,
(7)
где L – показатель «расстояние до участка поиска»;
– показатель
«вероятность местонахождения объекта
поиска».
Для определения
зависимости показателей Li,
от комплексного показателя d
применен метод целевого программирования.
Данный метод относится к количественным
методам теории многопараметрической
оптимизации и предусматривает выбор
векторной оценки «маршрут передислокации
сил и средств», расположенной «ближе»
других к идеальной векторной оценке.
Расстояния между векторными оценками
измеряются с помощью метрики n-го
пространства
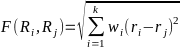 ,
(8)
где Ri, Rj – идеальная векторная оценка i и j;
ri, rj – значение частных показателей для векторной оценки i и j;
wi
–весовые коэффициенты, учитывающие
количественную важность показателей,
 ;
k – количество показателей, формирующих векторную оценку i и векторную оценку j.
Так как векторные оценки вариантов по результатам параметрического анализа относятся к Евклидову пространству, тогда формула (8) принимает вид (9).
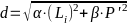 ,
(9)
при условиях
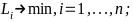
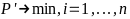 ,
где α, β – весовые
коэффициенты при Li,
 ,
α + β = 1.
N – количество маршрутов передислокации сил и средств.
Весовые коэффициенты по умолчанию принимаются равнозначными. На усмотрение ЛПР они могут изменяться исходя из обстановки, отдавая предпочтение одному из показателей.
Применение данной модели позволяет осуществлять поддержку принятия управленческих решений при выборе маршрутов равной протяжённости.
Список литературы
Информационно-аналитическое обеспечение поддержки управления поисково-спасательными работами / Н.Г Топольский, В.Л. Семиков, Ю.В. Прус, О.В. Яковлев, Д.С. Береснев // Системы управления и информационные технологии, №4.1(66), 2016. – С. 194-196.