АВТОМАТИЗАЦИЯ УПРАВЛЕНИЯ ОБНАРУЖЕНИЕМ ВОЗГОРАНИЙ И ОБЕСПЕЧЕНИЕМ ПОЖАРОВЗРЫВОБЕЗОПАСНОСТИ ОБЪЕКТОВ
AUTOMATION OF FIRE DETECTION CONTROL AND FIRE AND EXPLOSION SAFETY ASSURANCE AT FACILITIES
- 1 РГУ нефти и газа (НИУ) имени И.М. Губкина
В работе представлен подход к обнаружению и определению положения возгораний с использованием панорамной камеры, сверточной нейронной сети и 3D-модели объекта наблюдения. Рассматривается применение решения в составе автоматизированной системы пожаровзрывобезопасности предприятия. Описана архитектура системы, состав ее модулей и основные алгоритмы обработки панорамных изображений и определения координат очага возгорания.
The paper presents an approach to fire detection and spatial localization using a panoramic camera, a convolutional neural network, and a 3D-model of the observed object. The application of the solution as part of an automated fire and explosion safety system of an enterprise is considered. The architecture of the system, the composition of its modules, and the main algorithms for processing panoramic images and determining the coordinates of the fire source are described.
В настоящее время искусственные нейронные сети (ИНС) являются одним из наиболее активно развивающихся направлений в области обработки данных и компьютерного зрения. Их применение охватывает широкий круг задач, включая анализ изображений, распознавание объектов и автоматизацию процессов принятия решений. В области обеспечения промышленной безопасности использование ИНС становится важным инструментом повышения эффективности автоматизированных систем мониторинга и предотвращения аварийных ситуаций.
На современных промышленных предприятиях обеспечение пожарной безопасности осуществляется с помощью автоматизированных систем пожаровзрывобезопасности (АСПВБ) [1]. Данные системы (структура изображена на рисунке 1) представляют собой комплекс технических и программных средств, предназначенных для выявления и предотвращения пожароопасных ситуаций, а также для управления средствами ликвидации последствий аварий. Важным элементом АСПВБ является подсистема обнаружения пожара, от эффективности которой во многом зависит скорость реагирования системы на возникновение чрезвычайных ситуаций.
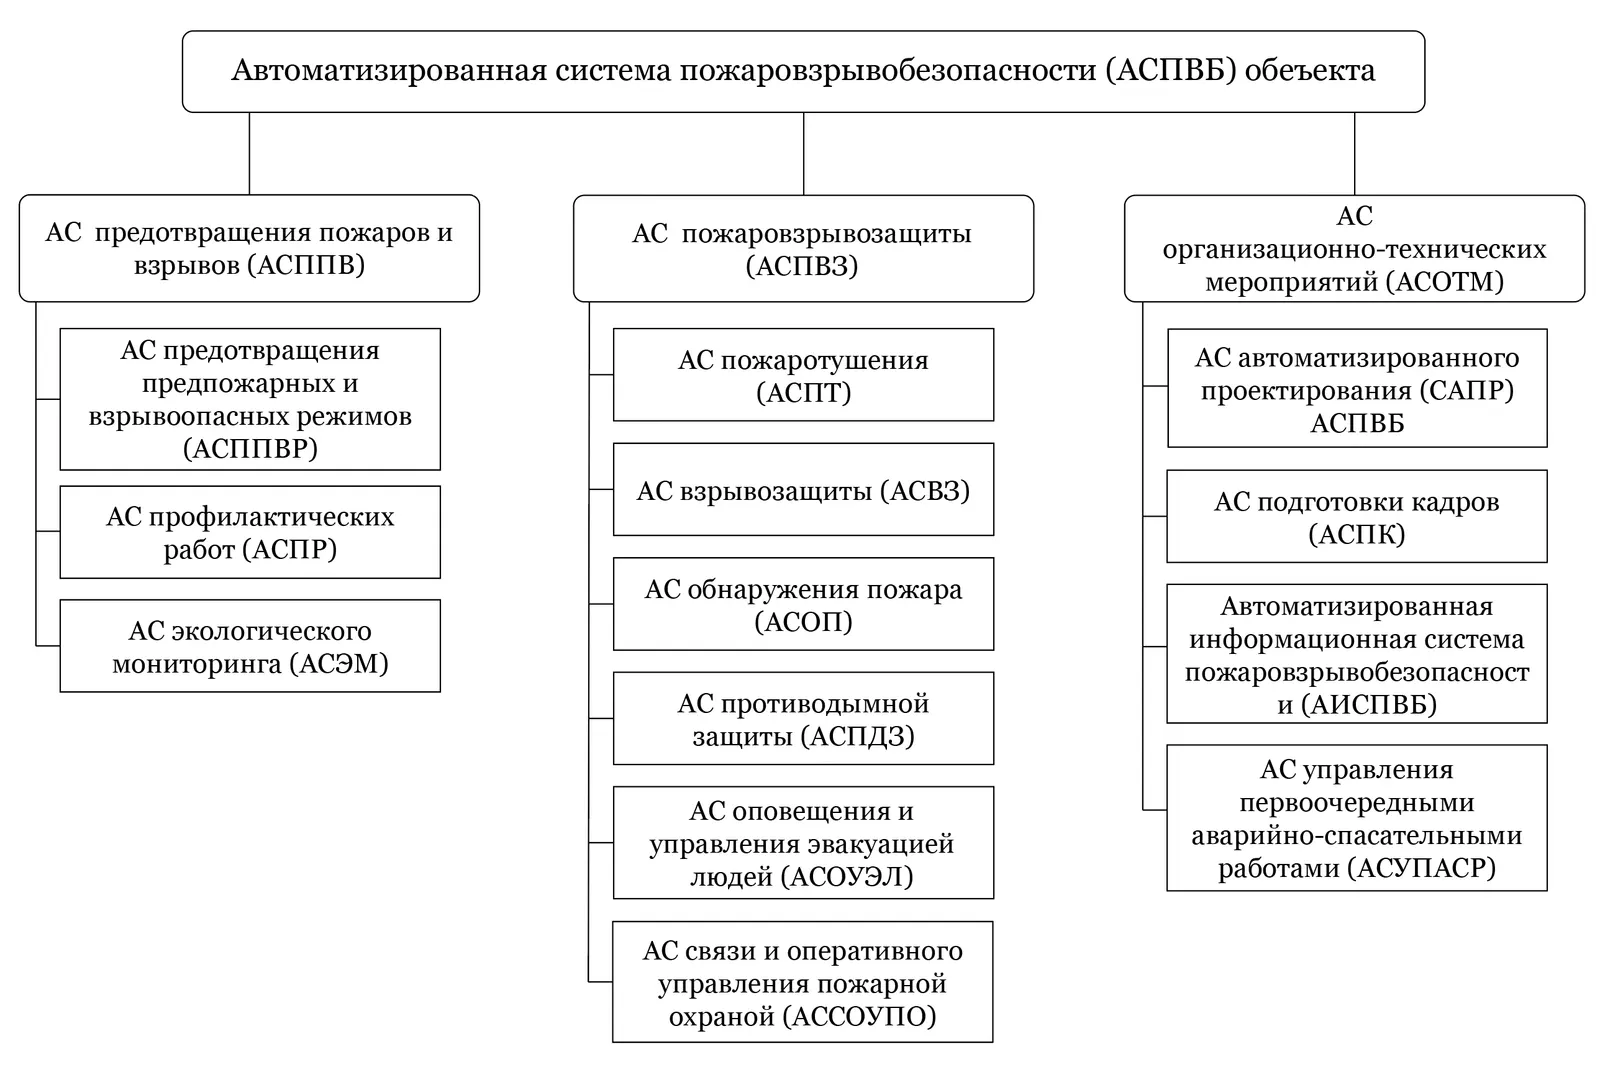
Рисунок 1 – Схема автоматизированной системы пожаровзрывобезопасности
Традиционные системы обнаружения возгораний основаны преимущественно на применении различных типов извещателей, без использования видео составляющей. Данные средства обладают рядом преимуществ, включая возможность выявления ранних признаков возгорания и относительную простоту интеграции в существующие системы безопасности. Однако их использование имеет ряд ограничений. В частности, для контроля больших территорий требуется установка значительного количества извещателей, что увеличивает стоимость системы и усложняет её эксплуатацию. Кроме того, такие системы подвержены ложным срабатываниям, вызванным внешними факторами, такими как пыль, пар или изменения температуры окружающей среды.
Одним из перспективных направлений развития систем обнаружения пожаров является использование методов компьютерного зрения. В данном подходе анализ возгораний осуществляется по изображениям, получаемым с камер видеонаблюдения. Применение современных методов машинного обучения, в частности сверточных нейронных сетей (CNN), позволяет значительно повысить точность обнаружения пламени и дыма, а также обеспечить устойчивость алгоритмов к визуальным помехам и изменениям условий освещения.
Особый интерес представляет применение панорамных камер видеонаблюдения. Такие камеры позволяют получать изображения с углом обзора до 360° по горизонтали и до 180° по вертикали, что дает возможность контролировать значительные площади с использованием минимального числа устройств. Однако использование панорамных изображений связано с рядом сложностей. Панорамы обычно представлены в виде равнопромежуточной цилиндрической проекции, для которой характерны значительные геометрические искажения. Эти искажения ухудшают точность работы алгоритмов компьютерного зрения и требуют применения специальных методов предварительной обработки изображения.
В рамках данной работы предложен подход к обнаружению возгораний на панорамных изображениях, основанный на использовании сверточной нейронной сети архитектуры YOLOv5 [2]. Данная архитектура является одной из наиболее эффективных моделей для задач детекции объектов в реальном времени и обеспечивает высокий баланс между точностью распознавания и скоростью обработки данных.
Для уменьшения влияния геометрических искажений панорамное изображение преобразуется в несколько стереографических проекций. Каждая из таких проекций представляет собой отдельное изображение с существенно меньшим уровнем искажений. Полученные изображения обрабатываются нейронной сетью, которая выполняет обнаружение признаков возгорания. Далее результаты детекции проецируются обратно на исходное панорамное изображение, после чего выполняется объединение пересекающихся обнаружений.
Предложенный алгоритм обработки панорамных изображений включает следующие этапы:
- формирование нескольких стереографических проекций из исходного панорамного изображения;
- обнаружение возгорания на каждой из проекций с использованием ИНС;
- обратное преобразование найденных объектов в координаты исходного панорамного изображения;
- объединение результатов детекции и удаление дублирующихся объектов.
Помимо обнаружения возгорания важной задачей является определение его пространственного положения. В работе предложен метод локализации очага возгорания с использованием трехмерной модели объекта наблюдения.
3D-модель может быть представлена в виде облака точек или полигональной сетки, описывающей геометрию контролируемой территории. В разработанном алгоритме используется полигональная модель, позволяющая эффективно определять пересечение лучей наблюдения с поверхностями объекта.
После обнаружения возгорания на панорамном изображении соответствующая область изображения интерпретируется как четырехгранный угол наблюдения. Далее вычисляется пересечение данного угла с геометрией 3D-модели. Область пересечения определяет участок объекта, на котором расположен источник возгорания. Координаты очага могут быть определены как центр масс найденного участка.
Разработанный подход был реализован в виде аппаратно-программного комплекса (рисунок 2), включающего панорамную камеру видеонаблюдения и набор программных модулей обработки данных. Основные модули системы реализуют следующие функции:
- преобразование панорамного изображения и формирование стереографических проекций;
- обнаружение признаков возгорания с использованием сверточной нейронной сети;
- определение координат очага возгорания на основе 3D-модели объекта наблюдения;
- формирование пакета данных для передачи в АСПВБ.
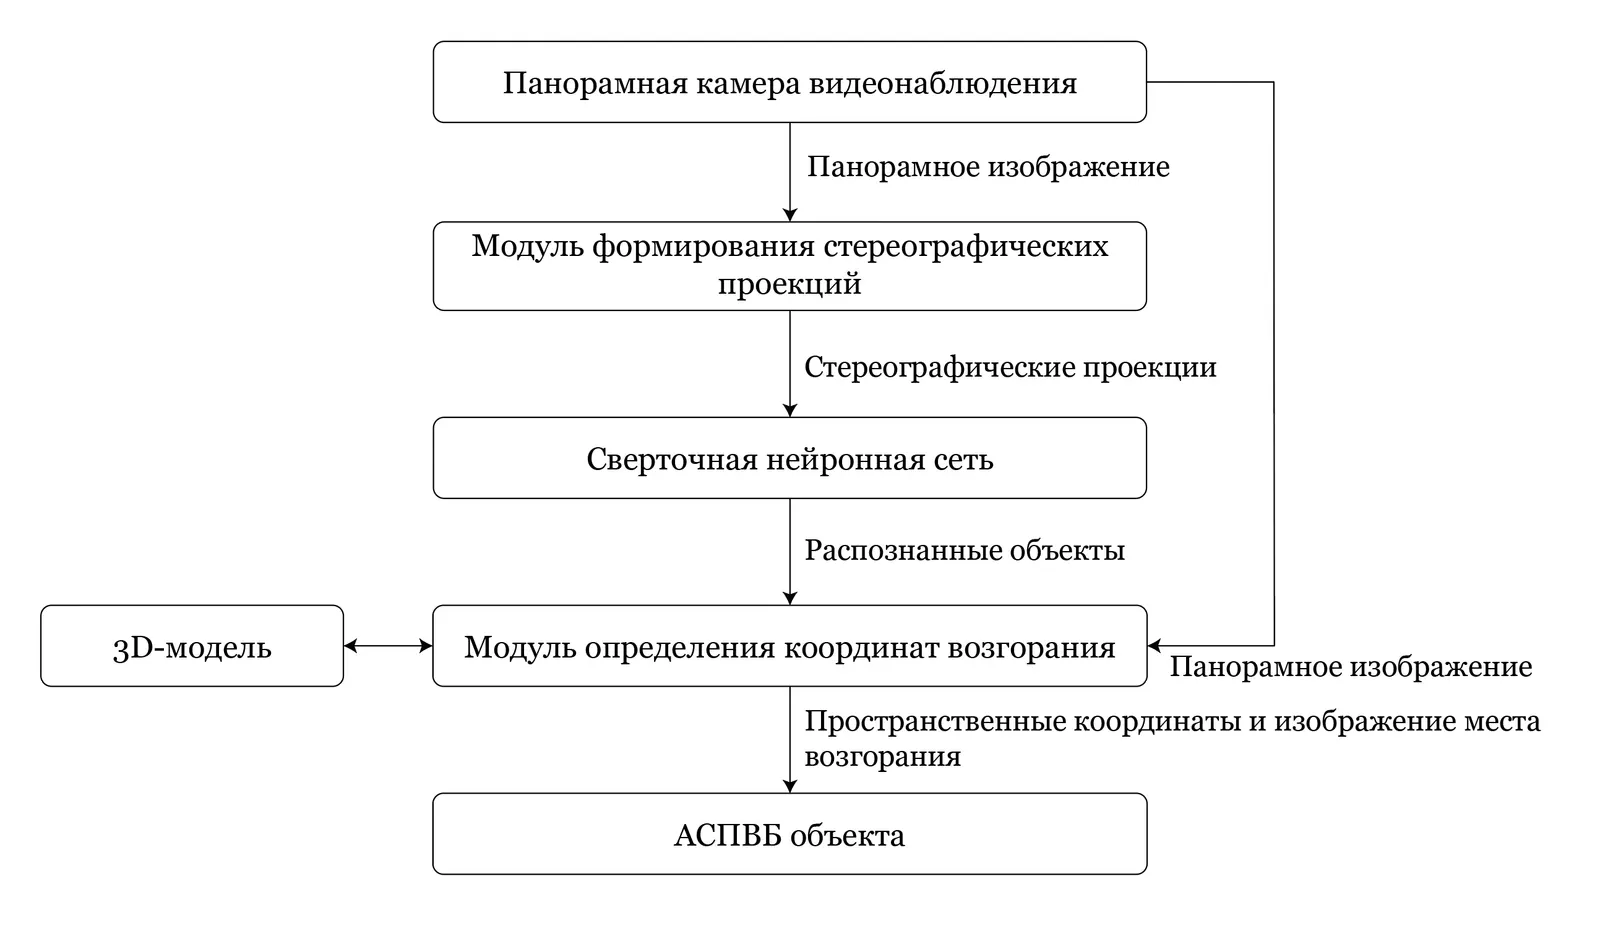
Рисунок 2 – Схема системы обнаружения возгораний на базе CNN
Разработанная система может функционировать как модуль подсистемы обнаружения пожара в составе АСПВБ. Ее использование позволяет существенно повысить скорость выявления возгораний, а также обеспечить точное определение их местоположения. Особенно эффективным применение системы является на крупных промышленных объектах и на открытых пространствах, где традиционные извещатели имеют ограниченную область контроля.
Проведенные экспериментальные исследования в имитационной среде показали высокую эффективность предложенного подхода. Используемая нейронная сеть демонстрирует высокую точность обнаружения возгораний, а применение методов обработки панорамных изображений позволяет успешно компенсировать влияние геометрических искажений. Кроме того, разработанный алгоритм локализации обеспечивает определение координат очага возгорания с точностью порядка десятков сантиметров.
Таким образом, предложенный метод автоматического обнаружения и локализации возгораний на основе анализа панорамных изображений и использования искусственных нейронных сетей позволяет расширить функциональные возможности АСПВБ и повысить эффективность мониторинга технологических объектов.
Список литературы:
- Топольский Н. Г., Тетерин И. М., Гудков А. С. Основы создания автоматизированных систем пожарной безопасности объектов: учеб. пособие; – Москва: Академия Государственной противопожарной службы, 2006. – 60 с.
- GitHub - ultralytics/yolov5: YOLOv5 in PyTorch > ONNX > CoreML > TFLite [Электронный ресурс] URL: https://github.com/ultralytics/yolov5