Разработка системы позиционирования мобильных устройств для поиска пострадавших в местах с массовым пребыванием людей
Development of a positioning system for mobile devices to search for victims in places with a mass presence of people
- 1 Главное управление МЧС России по г. Москва, Москва, Россия
Рассматривается разработка автоматизированной позиционирующей системы для определения местоположения мобильных устройств в местах массового скопления людей. Представлена архитектура с интеграцией Wi-Fi мониторов, контролёров и серверов. Уделено внимание точности позиционирования, маршрутизации данных и управлению инфраструктурой. Система применима в условиях ограниченной видимости и отсутствия связи, обеспечивая быстрый поиск пострадавших и реагирование в ЧС.
The paper presents the development of an automated positioning system for determining the location of mobile devices in areas with large crowds. The system architecture includes the integration of Wi-Fi monitors, controllers, and servers. Attention is given to positioning accuracy, data routing, and infrastructure management. The system is applicable in conditions of limited visibility and lack of communication, enabling rapid victim search and effective emergency response.
Современные технологии связи и мобильных устройств, интегрированные с системами радиопозиционирования, открывают новые возможности для автоматизации процессов мониторинга в местах с массовым пребыванием людей. Одной из наиболее актуальных задач является разработка инструментов, которые обеспечивают оперативный поиск людей в условиях чрезвычайных ситуаций [1-3]. Это может включать как оценку их местоположения, так и мониторинг состояния мобильных устройств, таких как смартфоны и планшеты.
Гибкая радиоэлектронная система, основанная на анализе Wi-Fi сигналов, позволяет собирать данные о местонахождении устройств на основе триангуляции или аппроксимации силы сигнала, и далее передавать информацию в централизованную систему спасения. Это особенно важно в зонах с ограниченной видимостью (пожары, задымленные помещения, обрушения).
Анализ и исследования проводились совместно с обществом с ограниченной ответственностью "СОК", которое специализируется на разработке программного обеспечения.
Целью настоящей работы является разработка радиопозиционирующей системы (РАПС), которая может эффективно собирать данные о позициях мобильных устройств, передавать их через распределённую сеть Wi-Fi точек доступа и предоставлять возможность использовать их для поисково-спасательных работ.
РАПС представляет собой трёхуровневую систему, включающую следующие ключевые компоненты:
- мобильные устройства (клиенты): смартфоны, планшеты, ноутбуки, оснащённые Wi-Fi модулями. Устройства рассылают широковещательные запросы (Probe Request) в поиске точек доступа;
- мониторы (точки доступа): переделанные Wi-Fi роутеры, настроенные для работы в режиме мониторинга радиосигналов. Они перехватывают сигналы клиентов, извлекая их MAC-адреса и параметры сигналов (RSSI);
- контролёры: точки доступа, выполняющие роль мостов между мониторами и централизованным сервером. Они управляют кластерами из мониторов и выполняют маршрутизацию данных;
Для обработки значений Received Signal Strength Indicator — показатель мощности сигнала, который поступает на антенну принимающего устройства (RSSI) от нескольких мониторов используется метод триангуляции, позволяющий определить местоположение устройства относительно точки наблюдения.
Мобильные устройства, находящиеся в зоне покрытия сети Wi-Fi, в процессе активного сканирования отправляют широковещательные запросы (Probe Request). Мониторы, находящиеся в режиме пассивного сканирования, прослушивают эти запросы и извлекают следующую информацию:
- MAC-адрес устройства;
- силу принимаемого сигнала (RSSI);
- время приёма пакета.
Использование библиотеки LibPcap и заголовков Radiotap позволяет перехватывать Wi-Fi кадры и передавать их на мониторы для последующего анализа.
Мониторы объединены в кластеры, каждый из которых управляется контролёром. Контролёр отвечает за:
- сбор данных с мониторов;
- передачу информации на центральный сервер напрямую или через соседние контролёры;
- обработку аварийных ситуаций (например, изоляции точки).
Кластеры формируются автоматически на основе расстояния между устройствами, которое определяется через силу сигнала. Если монитор находится слишком далеко от контролёра или кластер переполнен, он назначается новым контролёром.
Алгоритм маршрутизации основывается на метрике, обратной силе сигнала (RSSI). Предполагается использование оптимального маршрута с минимальной суммарной метрикой. При этом система способна адаптироваться в режиме реального времени к изменениям топологии (например, выходу из строя точек доступа).
Если контролёр оказывается изолированным, система уведомляет администратора о необходимости вмешательства.
Центральный сервер аккумулирует данные о местоположении всех устройств в зоне покрытия системы. После обработки данные визуализируются в виде двухмерной карты помещений или открытой местности. Это позволяет оперативно оценивать ситуацию и определять местоположение пострадавших для спасательных операций.
В дополнение к локализации, система может использовать исторические данные о движении устройств для прогнозирования их возможных перемещений.
Для реализации системы была выбрана операционная система OpenWRT, которая позволяет перепрошивать Wi-Fi роутеры для выполнения специфичных задач мониторинга радиосигналов. Используемые устройства имеют следующие характеристики:
- поддержка режима монитора для WLAN интерфейса;
- минимальный объём памяти (flash – 8 МБ, RAM – 32 МБ);
- низкая стоимость оборудования, что делает систему доступной для развёртывания.
Были выбраны устройства линейки Keenetic (например, Zyxel KN-1210) благодаря их совместимости с OpenWRT и простоте настройки.
Схема функционирования разработанной системы позиционирования мобильных устройств для поиска пострадавших в местах с массовым пребывания людей представлена на рисунке 1.
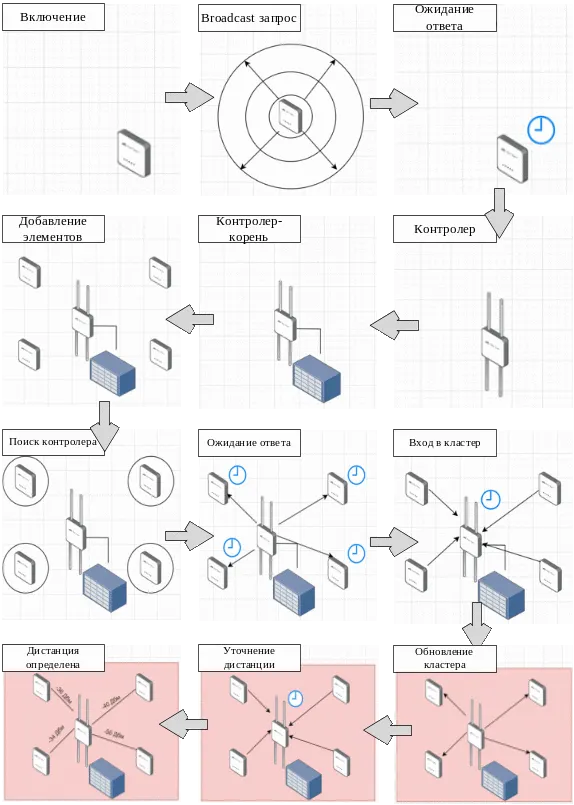 Рисунок
1 – Схема функционирования разработанной
системы позиционирования мобильных
устройств, для поиска пострадавших в
местах с массовым пребывания людей
Предлагаемая система предназначена для использования в следующих сценариях:
- поиск пострадавших в задымленных или разрушенных зданиях;
- определение плотности людей в общественных местах при чрезвычайных ситуациях;
- мониторинг массовых мероприятий для предотвращения аварийных ситуаций.
Применение устройства позволяет оперативно локализовать людей, основываясь на их мобильных устройствах, даже если визуальный контакт отсутствует.
Новизна разработки заключается в интеграции обычных Wi-Fi устройств в единую распределённую систему позиционирования. Это делает систему не только доступной для развертывания, но и универсальной в использовании на объектах различной конфигурации и назначения.
РАПС демонстрирует высокий потенциал для использования в спасательных операциях, в том числе в зонах с ограниченной видимостью и сложной инфраструктурой. Реализация системы на базе Wi-Fi оборудования обеспечивает её доступность, гибкость в настройке и простоту эксплуатации. Интеграция таких технологий в повседневную жизнь позволит значительно повысить уровень безопасности в критических ситуациях.
Список литературы:
Мокшанцев A.B., Топольский Н.Г. Модели, методы и алгоритмы поддержки принятия управлемческих решений при поиске и обнаружении пострадавших под завалами, образующимися в результате чрезвычайных ситуаций, аварий, пожаров и взрывов // Технологии техносферной безопасности: Интернет-журнал. - Вып. 4 (50). -2013. - 17 с/
Мокшанцев А.В., Малфи, Х. А. М. Н. О применении модуля системы радиолокационных сигналов при проведении поисково-спасательных работ // Пожары и чрезвычайные ситуации: предотвращение, ликвидация. – 2022. – № 4. – С. 13-22. – DOI 10.25257/FE.2022.4.13-22. – EDN BYQGXB.
Топольский Н. Г., Мокшанцев А. В., Мешалкин Е. А. [и др.] Модели и алгоритмы автоматизации поддержки управления проведением поисково-спасательных работ // Технологии техносферной безопасности. – 2020. – № 3(89). – С. 53-64. – DOI 10.25257/TTS.2020.3.89.53-64. – EDN OTIOAS.