Оптимизация состава технических средств охранной сигнализации на основе кластерного анализа
Optimization of the composition of technical security alarm equipment based on cluster analysis
- 1 ФКУ "НИЦ "Охрана" Росгвардии
Предложена оптимизация состава технических средств охранной сигнализации на основе кластерного анализа, с учетом их функциональной оснащенности, а также в соответствии с характеристикой важности и уровня потенциальной опасности охраняемого объекта.
Optimization of the composition of technical equipment for security alarms based on cluster analysis, taking into account their functional equipment, as well as in accordance with the characteristics of the importance and level of potential danger of the protected facility, is proposed.
Для обеспечения оптимального состава технических средств охранной сигнализации (ТС ОС) необходимо обеспечить соответствие категории значимости охраняемого объекта степени функциональной оснащенности ТС ОС [1]. Наиболее часто такую задачу решают, используя методы
экспертных оценок, нечетких множеств [2].
Необходимо отметить, что данные методы наряду с достоинствами имеют и ограничения. Их общим недостатком является невысокая устойчивость результатов относительно исходных данных. В связи с этим интерес представляет кластерный анализ, под которым понимают совокупность методов классификации многомерных наблюдений или объектов, основанных на определении понятия расстояния между объектами с последующим выделением из них групп наблюдений (кластеров).
Основные наиболее распространенные алгоритмы кластерного
анализа, их основные достоинства и недостатки приведены в таблице 1.
Для решения поставленной задачи наиболее применим метод иерархической кластеризации со способом обработки данных по агломеративному алгоритму. Сущность алгоритма заключается в том, что на первом шаге каждый объект выборки рассматривается как отдельный кластер. Процесс объединения кластеров производится последовательно методом одиночной связи на основании матрицы расстояний.
Таблица 1 – Достоинства и недостатки алгоритмов кластерного анализа
Алгоритм | Достоинства | Недостатки |
|---|---|---|
k-средних | Простота использования, возможность останавливать работу алгоритма, если на шаге 2 не было объектов, переместившихся из кластера в кластер | Необходимость задавать количество кластеров для разбиения, невозможность применения при пересекающихся кластерах |
Иерархический алгоритм | Простота использования, наглядность | Наличие системы полных разбиений, которая может являться излишней в контексте решаемой задачи |
с-средних | Нечеткость определения объекта в кластер позволяет определить объекты, которые находятся на границе кластеров | Необходимость задавать количество кластеров для разбиения, либо необходимость однозначно отнести каждый объект к одному кластеру |
Графовые алгоритмы | Наглядность, относительная простота реализации и возможность внесения различных усовершенствований, основанных на геометрических соображениях. Возможность создания, как плоского разбиения данных, так и иерархического. | Ограниченная применимость, плохая управляемость числом кластеров. |
Наиболее часто применяют обычное Евклидово расстояние, определяемое по формуле:
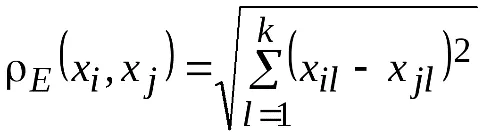 ,
где xil, хjl – значения l-го признака у i-го (j-го) объекта (l = 1, 2, ..., k;
i, j = 1, 2, .... n).
На основе анализа репрезентативной выборки и, исходя из состояния рынка технических средств охраны в Российской Федерации на период
исследования, определены коэффициент значимости и удельная стоимость введения параметров ТС ОС (охранных извещателей), составляющих
дополнительные требования к основной функции назначения ТС ОС [3 ‑ 5], которые представлены в таблице 2.
Таблица 2 ‑ Дополнительные требования к основной функции назначения ТС ОС
№ п/п | Дополнительные | Параметр | Коэфф. | Удельная стоимость, тыс. руб. |
|---|---|---|---|---|
1 | Требование | Обнаружение попытки нарушения нормального функционирования путем отрыва от монтажной поверхности, изменения положения в пространстве или иного внешнего воздействия (маскирования) | 3 | 6 |
2 | Обнаружение попытки несанкционированного доступа путем вскрытия корпуса | 1 | 2 | |
3 | Требование | Обнаружение неисправности в виде полного отсутствия напряжения электропитания | 1 | 1 |
4 | Обнаружение снижения напряжения электропитания | 2 | 3 | |
5 | Обеспечение удаленного контроля функционирования | 4 | 10 | |
6 | Обеспечение автоматического контроля параметров окружающей среды, влияющих на параметры обнаружения | 3 | 5 | |
7 | Требования к интерфейсу | Наличие не менее трех информационных выходов для формирования не менее четырех видов извещений | 3 | 6 |
8 | Наличие не менее двух информационных выходов для формирования не менее трех видов извещений | 2 | 4 | |
9 | Наличие не менее одного информационного выхода для формирования не менее двух видов извещений | 1 | 1 |
На основании представленных данных формируется матрица Евклидовых расстояний для проведения кластерного анализа. С учетом наименьшего значения объединенных объектов получаем новую матрицу, и алгоритм повторяем до формирования необходимого количества кластеров. В результате имеем 4 кластера: S (5), S (4, 8), S (23, 9), S (1, 7, 6), представленные на дендрограмме, на которой отражены взаимные связи между кластерами (рисунок 1).
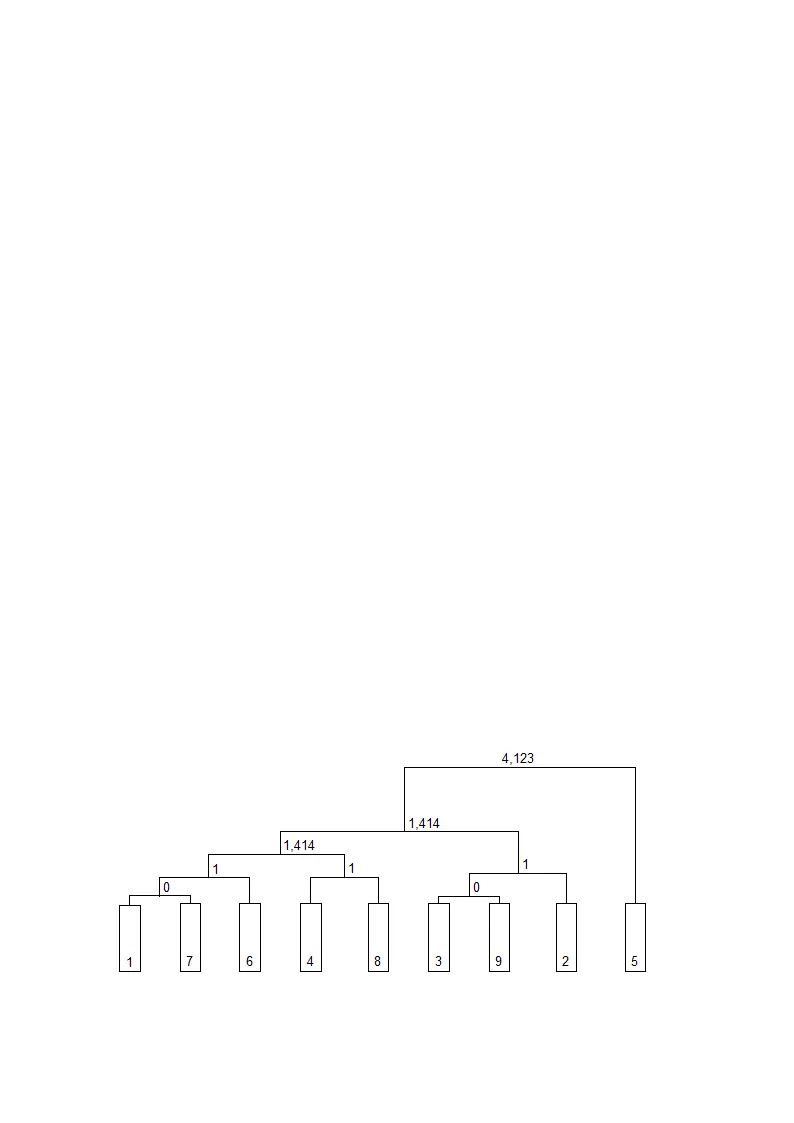
Рисунок 1 – Дендрограмма кластеризации ТС ОС
Аналогичным методом проводим кластерный анализ объектов, принимаемых под централизованную охрану, приняв на основе анализа репрезентативной выборки коэффициенты значимости и прогнозируемые ущербы от возможных проникновений нарушителей на охраняемые объекты. В результате получено 4 кластера: S (1, 2, 3, 6, 4), S (5, 10, 8), S (7, 9), S (11). На основе полученных результатов кластеризации объектов построена дендрограмма, на которой отражены взаимные связи между кластерами (рисунок 2).
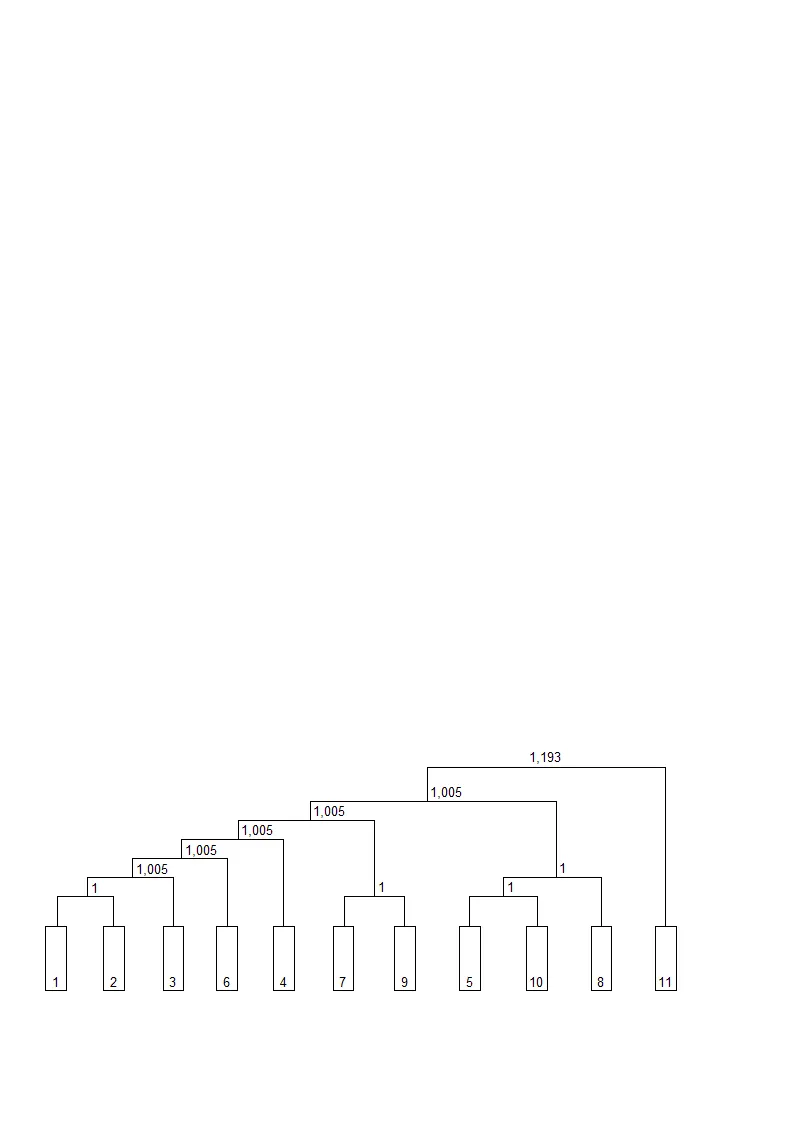
Рисунок 2 – Дендрограмма кластеризации объектов, принимаемых
под централизованную охрану
На основе анализа проведенных кластеризации получаем сводную таблицу, отражающую взаимосвязь между объектами, принимаемыми под централизованную охрану, и функциональной оснащенностью ТС ОС.
Таблица 3 – Группы функциональных параметров ТС ОС в зависимости
от характеристики объекта
Порядковый номер групп объектов, | Группы функциональных параметров |
|---|---|
1, 2, 3, 6, 4 | 1, 2, 3, 4, 5, 6 |
5, 10, 8 | 1, 2, 3, 4,6, 7 |
7, 9 | 2, 3, 4, 8 |
11 | 2, 3, 9 |
* – Распоряжение Правительства Российской Федерации от 15 мая 2017 № 928-р,
(ред. от 31 мая 2019 г.) «Об утверждении перечня объектов, подлежащих обязательной охране войсками национальной гвардии Российской Федерации».
Предложенное группирование дополнительных параметров положено в основу классификации ТС ОС по их функциональной оснащенности
в соответствии с характеристикой важности и уровня потенциальной опасности охраняемого объекта.
Таким образом, на основе кластерного анализа для каждой группы объектов могут быть определены классы охранных извещателей, необходимые для формирования оптимального состава ТС ОС.
Список литературы:
1. Членов А.Н., Климов А.В., Рябцев Н.А. Пути повышения функциональной надежности технических средств тревожной сигнализации для объектов высокой категории значимости // Материалы 26-й международной научно-технической конференции «Системы безопасности – 2017». − М.: Академия ГПС МЧС России, 2017. − С. 311-314.
2. Рябцев Н.А. Оптимизация формирования системы безопасности критически важного объекта / Материалы 26-й международной научно-технической конференции «Системы безопасности – 2017». − М.: Академия ГПС МЧС России, – 2017. − С. 342-345.
3. Антоненко А.А., Буцынская Т.А., Членов А.Н. Нормативное обеспечение систем комплексной безопасности объектов // Технологии техносферной безопасности. 2010. № 2 (30). С. 11.
4. Членов А.Н., Климов А.В. Методика оценки эффективности системы безопасности объектов дистанционного банковского обслуживания // Технологии техносферной безопасности. 2015. № 2 (60). С. 205-211.
5. Антоненко А.А., Буцынская Т.А., Членов А.Н., Баринов С.В. Новое в нормативном обеспечении комплексных систем безопасности объектов // Технологии техносферной безопасности. 2014. № 2 (54). С. 14.