Структурно-интеллектуальная схема системы навигации наземного мобильного робота для формирования маршрута движения
Structural-intellectual diagram of the navigation system of the ground mobile robot for forming the route of motion
- 1 ФГБОУ ВО "Уфимский государственный нефтяной технический университет"
Рассматривается структурно-интеллектуальная система навигации мобильного наземного робота, в которой для благополучной навигации структура робота должна создавать путь, контролировать параметры передвижения и прослеживать своё местоположение. Такое применение мобильного робота улучшит тактические возможности пожарных, усилит уровень защиты от опасных факторов пожара.
In this paper, we consider the structurally-intelligent navigation system of a mobile ground-based robot, where for safe navigation the structure of the robot must create a path, control movement parameters and trace its location. Such use of a mobile robot will improve the tactical capabilities of firefighters, increase the level of protection against dangerous fire factors.
Робототехническое средство – это автоматическое устройство, которое рассчитано для выполнения двигательных и высокоинтеллектуальных функций человека.
В двадцать первом веке робототехнические средства стали неотъемлемой частью индустрии.
Предлагается к рассмотрению мобильный робот для использования в чрезвычайных ситуациях ЕЛЬ-4.
Задача робота осуществлять спасательно-аварийные работы на свободной части в территории, складских и производственных объектах; транспортировка огнетушащих веществ и выполнения работ по тушению пожара в условиях техногенных аварий; разбор сооружений для прохода к очагу возгорания. [1]
Регулирование мобильного робота выполняется маршрутным компьютером либо радио с поддержкой телерадиомодуля или по кабелю, соединяющего с системами датчиков, управления и связи. Структура регулирования робототехнического средства и программный продукт имеют компонентную схему, разрешают усовершенствование в части доработок, реализация помехоустойчивости, испытание совершенствования надежности, самодиагностики, помимо этого осуществление вспомогательных целей и повышение прочих тактико-технических параметров. [1]
Мобильный робот содержит в себе сенсоры, чтобы оценить окружающую его среду, цепочку точных эффекторов ради влияния на среду и концепции управления, которая предоставляет робототехническому средству исполнять направленные и практичные операции.
Робототехническое средство с целью применения в чрезвычайных ситуациях использует дистанционные детекторы, датчики температуры, датчики химических элементов, датчики излучения, а для восприятия окружающей его среды, двигательные устройства.
В круговой структуре элементы заставляют работать механизм управления, в соотношении от перемен в окружении. Следовательно - это есть обратная связь. Если в нужный момент механизм управления находит воздействие, того что трансформирует среду, датчики указывают на это изменение, посылая сообщение об ином положении окружающей среды в систему управления. [2]
Применение такого робототехнического устройства в чрезвычайных ситуациях сможет ликвидировать угрозу здоровья и жизни человека-оператора. Немаловажно формирование структуры системы навигации, которая позволит составить карту среды, где мобильная робототехника, воспроизводит маршрут, ведущий к ориентиру и обход преград, встречающихся на пути.
Главный метод контролирования навигации мобильного робототехнического средства произведено в отдаче задач, где от значений с наибольшей степенью абстракции к уровням с наименьшей ее степенью, а данные о состоянии робота проходят в противоположном направлении. При данной любой степени навигация сохраняет карту собственной рабочей зоны робототехнического средства и содержит особые видеодатчики со зрительной вероятностью.
Предположим, что в исходный период наружная среда не рассмотрена, а мобильное робототехническое средство пребывает в середине произвольного участка ноль, где является формированием координат образовываемой карты, как представлено на рисунке 1.[2]
Рисунок 1 – Карта траектории движения робота.
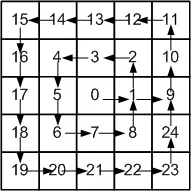
Участки 1,2,3,4,5,6,7,8 принимаются потенциально проходимыми. Осмотр начинается с первого участка. Передвижение выполняется в условиях направленности середины начального участка только в том случае, если этот участок свободен.
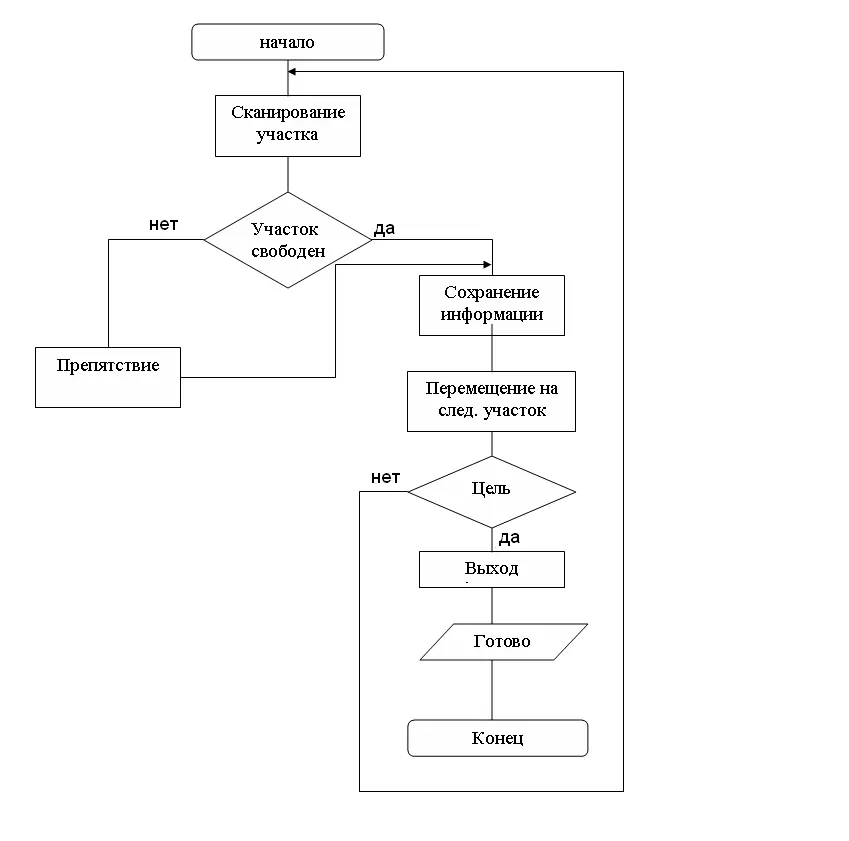
Исходя из этого, составляем карту территории, как представлено на рисунке 2. [3]
Рисунок 2 – Последовательность составления карты местности
В конечном итоге извлекли результат, как представлено на рисунке 3. [3]
Рисунок 3 – Прохождение оптимального пути линейной производственно-диспетчерской станции «Черкассы»
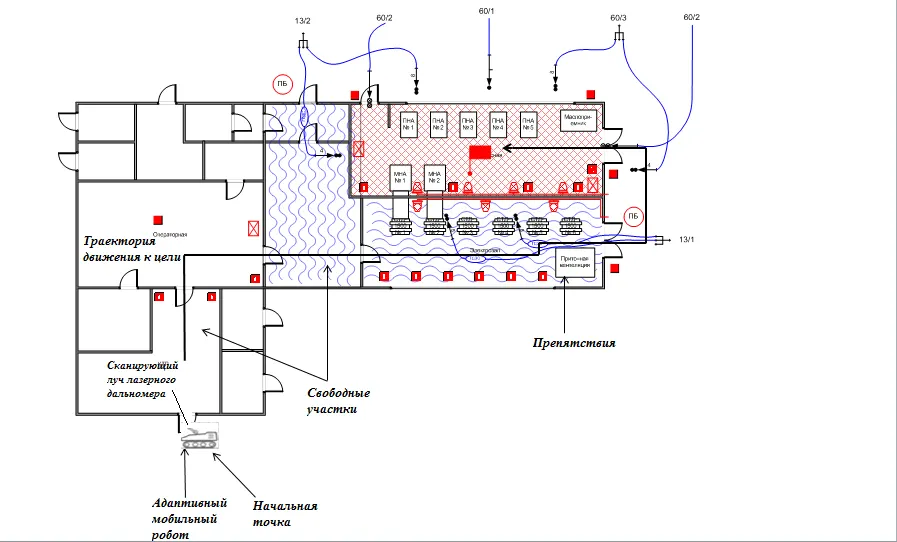
После составления карты среды робот использует ее в процессе передвижения к цели.
Структура регулирования мобильным робототехническим средством решает надлежащие задачи:
- обработка данных, чтобы собрать информацию о роботе и внешней среде вокруг него;
- обработка данных от интерфейса с оператором;
- планирование событий для понятия главного задания и последовательности подзадач, для дальнейшего выполнения этого задания;
- создание программного пути передвижения мобильного робота;
- составление действий на исполнительные механизмы робота. [4]
Одна из индивидуальностей возведения концепций управления высокоинтеллектуальным мобильным робототехническим средством считается то, что она основывается по иерархическому многоуровневому
принципу, сообразно которому с увеличением иерархического ранга подсистемы увеличивается ее уровень развития интеллекта. Наиболее высшим компонентом данной иерархии считается система управления действия, дальше идет по стопам система управления перемещением, а система управления пунктуального механизма считается наиболее низшим компонентом данной иерархии. Не считая, указанных подсистем в структуре наличествует информационно-измерительная система, которая еще обязана владеть некоторыми умственными вероятностями, и интерфейс с оператором.
Система управления действия предопределена для создания разумного маневра робототехнического средства, чтобы выполнить задачу, установленную перед ним. [5]
Система управления перемещением создана, чтобы планировать программную траекторию передвижения мобильного робота.
Система управления точного устройства централизует план исполнительных механизмов мобильного робототехнического средства.
Информационно-измерительная система рассчитана, чтобы собрать, обработать, преобразить сенсорные данные в сигналы.
Можно сделать вывод, что создание мобильных роботов для производственных целей будет актуален. Таким образом, задачей робота является исследование среды, чтобы составить карту и нахождение цели, формирование карты среды, нахождение оптимального пути. Исходя из этого, применение описанного метода позволяет роботу строить карту внешней среды и эффективно планировать траекторию движения к цели. Такое применение мобильного робота улучшит тактические возможности пожарных, усилит уровень защиты от опасных факторов пожара.
Список использованных источников
- Гейтс, Б. Механическое будущее [Текст] / Б. Гейтс // Журн. «В мире науки». - 2007. - №7. - С. 37-43
- Бобровский, С.Н. Навигация мобильных роботов [Текст] / С.Н. Гончаров// Журн. PC Week. - 2004. - №9. - С. 60-63
- Мартыненко, Ю. Г. Управление движением мобильных колёсных роботов [Текст] / Ю.Г. Мартыненко - МГУ им. М.В. Ломоносова, 2005. - 29-80с.
- Баранов, Д.Н. Разработка интеллектуальной системы управления мобильными роботами на основе следящей системы технического зрения и нечеткой логики [Текст] : автореф. дис. кандидата техн. наук: 12.06.08 / Д.Н. Баранов; [Ун-т «СТАНКИН»]. - М., 2008. - 222с
- Управление роботами от ЭВМ / Е. И. Юревич, С. И. Новаченко, В. А. Павлов, и др.; Под ред. Е. И. Юревича. – Л.: Энергия. Ленинград. отд-ние, 1980. – 264 с.