ПЕРСПЕКТИВЫ ПРИМЕНЕНИЯ РОЕВЫХ ТЕХНОЛОГИЙ ПРИ ОСМОТРЕ ОХРАНЯЕМЫХ ОБЪЕКТОВ
PROSPECTS FOR USING SWARM TECHNOLOGIES IN INSPECTING PROTECTED OBJECTS
- 1 ФКУ "НИЦ "Охрана" Росгвардии
Рассмотрены возможности и условия применения роев беспилотных воздушных судов при осмотре объектов. Обосновано их использование при осмотре охраняемых объектов. Приведены возможные варианты развертывания роев при различных конфигурациях помещений. Предложено обоснование необходимости смены лидера роя при изменении оперативной обстановки или условий размещения дронов.
The possibilities and conditions of using swarms of unmanned aerial vehicles during inspection of objects are considered. Their use during inspection of protected objects is substantiated. Possible options for deploying swarms in various room configurations are given. A rationale is proposed for the need to change then swarm leader when the operational situation or drone placement conditions change.
В настоящее время осмотр охраняемого объекта, с которого поступил сигнал «тревога», является сложной тактической задачей, требующей непосредственного задействования личного состава из сил обеспечения безопасности (групп задержания или немедленного реагирования). Для осмотра объекта со сложной конфигурацией, протяженного или территориального типа, требуется привлечение несколько групп реагирования. Это необходимо для повышения вероятности обнаружения нарушителя или следов его пребывания при осмотре объекта и его территории, а также задержания преступника при попытке скрыться от преследования.
При этом, необходимо учитывать, что каждый сотрудник имеет психологические и физиологические особенности и качество выполнения им своих обязанностей не постоянно и может зависеть от различных внутренних и внешних раздражающих факторов. Поэтому, чем большее сил обеспечения безопасности будет привлечено для блокировки и осмотра объекта, тем выше вероятность задержания правонарушителей.
Кроме того, не для каждого объекта существует имеется возможность контроля техническими средствами охраны всей территории объекта, а физическое присутствие на объекте сотрудников в условиях неопределенности угрозы связано с значительным риском для их жизни и здоровья. Минимизация возможного ущерба от использования людских ресурсов для определения реальности воздействия сторонних сил на защищаемый объект, принятия мер по локализации негативных действий и ликвидации угрозы требует значительных затрат на приобретение экипировки, средств индивидуальной бронезащиты и активной обороны и вооружения, а самое главное на подбор, контроль состояния здоровья, обучение и постоянную практическую тренировку личного состава. Следует учитывать и значительные компенсационные выплаты, которые понесет организация в случае причинения ущерба здоровью сотрудника или при его гибели.
Введение в тактику действий сил реагирования робототехнических систем обнаружения, построенных на основе беспилотных воздушных судов (далее – БВС) микро-класса позволит уменьшить количество личного состава, задействованного в блокировке и осмотре охраняемого объекта, повысить их безопасность, снизить нагрузку на систему обеспечения централизованной безопасности совокупности объектов, а также сократить финансовую нагрузку на отработку одного сигнала «тревога». Дроны данного класса имеют массу до 5 кг [1] и могут непосредственно размещаться у сотрудников или в их автотранспорте, прибывающем на охраняемый объект. Пример БВС микро-класса представлен на рис. 1.
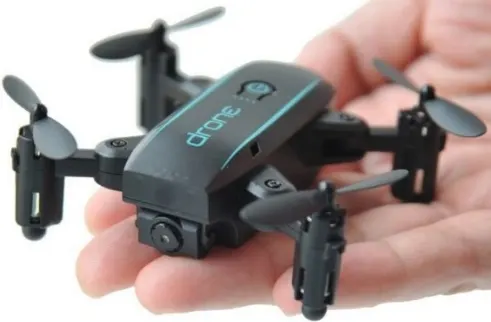
Рисунок 1 – Беспилотное воздушное судно микро-класса
(https://gosobr.ru/upload/iblock/6b4/8950a6k2p0iwb34in4ekc5w086vmml8k.jpg)
Применение БВС позволит возложить на дроны функции по поиску угроз или следов их проявления, осмотру территории, а также по преследованию нарушителей. В тоже время личный состав сил реагирования выводится из зоны возможного их поражения, сохранив для них обязанности по внешней блокировке объекта и задержанию преступников. А в случае отхода с объекта группы злоумышленников с их последующим разделении БВС с заложенной функцией следования за объектом может сопровождать одного из членов группы, во время задержания других нарушителей.
Однако, управление БВС на охраняемом объекте в общем случае возможно только при использовании технологии FPV, так как обычный дрон не способен самостоятельно прокладывать маршрут в сложной конфигурации помещений охраняемого объекта, реагировать на изменение окружающей обстановки, выявлять и анализировать признаки наличия угрозы. В следствии этого происходит исключение из системы блокировки внешнего периметра объекта сотрудников (из расчета один оператор на один БВС). Это приводит к необходимости увеличения численности группы задержания (немедленного реагирования), направленной по сигналу «тревога». Что также при большом количестве малозначительных происшествий на охраняемых организацией объектах является с экономической точки зрения не целесообразным. Кроме того, применение на объекте сложной конфигурации одного FPV-дрона не позволит обеспечить контроля возможного пропуска цели при перемещении преступника в слепой зоне видеокамеры БВС.
Для исключения этого предлагается при осуществлении осмотра объекта с помощью БВС рассмотреть возможность применения роевых технологий, построенных с использованием элементов искусственного интеллекта [4]. При этом обеспечение необходимой скорости обработки поступающей информации и объемов хранения данных может быть достигнута за счет распределения вычислительных мощностей на основе реализации многопоточности и децентрализации их размещения. Чем большее количество БВС будет задействовано для формирования роя, тем более высока скорость распознавания признаков угрозы и реагирования может быть достигнута.
Для автоматизации применение роевых технологий и минимизации времени и ресурсов на распознавание стационарных препятствий необходимо на этапе приема объекта под централизованную охрану обеспечить создание 3-D моделей (цифровых двойников) охраняемых помещений. Технология оцифровки зданий в настоящее время хорошо отработана и широко применяется как на стадии контроля строительства здания или сооружения и его дальнейшего функционирования, так и при программном имитационном моделировании противодействия угрозам. [2, 3]. Пример фрагмента
3-D модели помещения на объекте приведен на рис. 2.
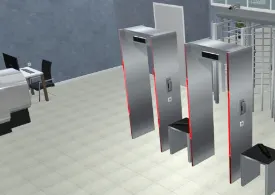
Рисунок 2 – Фрагмент 3-D модели помещения на объекте [3]
Построение безопасной траекторий перемещения дронов внутри помещения может быть осложнено появлением временных препятствий или изменением конфигурации их размещения в охраняемом объеме. Это увеличивает вероятность повреждения БВС от непреднамеренных столкновений. Для исключения этого целесообразно при проработке маршрутов движения в рое на ряду с поступающими сигналами от элементов видеоаналитики и встроенных систем позиционирования, использовать данные, полученные от расположенных на борту лидаров и тепловизоров, что в условиях лавинного развития миниатюризации технических средств, размещаемых на БВС, является не такой уж далекой перспективой.
При формировании роя осуществляется по заданным алгоритмам [5] выбор его лидера, который координирует действия всего роя. В процессе жизненного цикла роя на охраняемом объекте может возникать необходимость замены ранее определенного лидера на нового в зависимости от оптимальности размещения БВС в обследуемых помещениях или решаемых на каждом конкретном этапе задач.
Рассмотрим на примерах основные последовательности действий роя БВС с одним лидером при осмотре помещений на объектах различной конфигурации.
В простейшем случае, когда охраняемый объект состоит только из одного помещения или открытой площадки, лидер роя занимает центральное положение и осуществляет перемещения, необходимым для осуществления контроля остальных БВС и управление ими в зависимости от выбранной тактики осмотра всех элементов, находящихся в охраняемом объеме. При данной конфигурация объекта не возникает предпосылок для смены лидера роя. Этот случай является одним из базовых тактических действий составных частей роя при осмотре элементов более сложных планировок.
Обследование роем объектов с другой конфигурацией, помещения
в которых могут располагаться по веерной схеме или при наличии системы коридоров, расходящимися под разными углами, а также древовидного размещения помещений является значительно более сложной многовариантной задачей. При этом выбор наиболее оптимального из них может быть возложен на присущий автономному рою элемент искусственного интеллекта.
Сложная планировка охраняемого объекта может вынудить рой дронов делиться, а его составные части удалятся от исходного, связующего их помещения. При этом нахождение лидера в центральной части основного помещения становиться не всегда оправдано. В таких случаях для уменьшения времени передачи информации между лидером и поисковыми дронами может предусматриваться порядок передачи прав управления от одного БВС другим дронам, становящимся лидерами в своих частях роя. Смена лидера может происходить и при обнаружении в одном из помещений потенциальных признаков реализации угрозы, а также уничтожении действующего лидера правонарушителем или при случайном его повреждении.
Тактика развертывания роя при осмотре охраняемого объекта должна предусматривать последовательный осмотр всех его помещений по определяемому для данного конкретного объекта алгоритму, построенному на основе имеющейся в базе роевой системы обнаружения цифровой 3-D модели. При этом должна предусматриваться по необходимости возможность сохранения контроля за проверенной территорией в первую очередь в направлениях непроверенных помещений. Пример развертывания роя при сложной конфигурации объекта приведен на рис. 3.
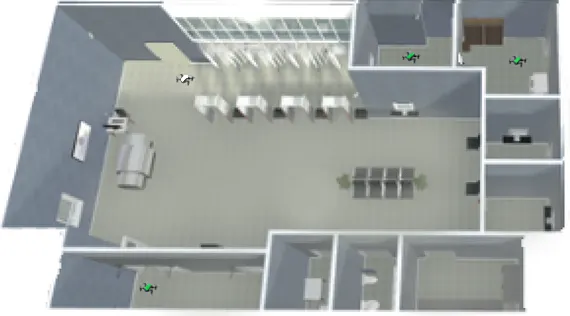
Рисунок 3 – Развертывание роя при сложной конфигурации объекта [3]
При обнаружении роем нарушителя или следов его пребывания, информация в виде потокового видеосигнала с БВС передается на средства визуального контроля участвующих в блокировании объекта сил реагирования. В случае оснащения дронов полезной нагрузкой в виде нелетальных или сигнальных средств воздействия, сотрудник может инициировать их применение в отношении выявленного преступника.
Таким образом, предложенные перспективы применения роевых технологий при осмотре охраняемого объекта предусматривают определенные затраты на оснащение групп задержания (немедленного реагирования) несколькими БВС микро-класса и средствами визуального контроля (планшетом). Однако, это позволит снизить риск поражения для сил реагирования, уменьшить численность задействованного в отработке сигнала «тревога» личного состава, повысить скорость и качество осмотра помещений. А использование алгоритмов оперативной смены лидера роя на БВС, находящийся в оптимальном для этого положении, улучшит управляемость роем дронов и увеличит скорость и эффективность их работы.
Литература
- Костин А.С. Классификация гражданских беспилотных летательных аппаратов и сферы их применения // Системный анализ и логистика: журнал: выпуск № 1 (19), – СПб.: ГАУП. – 2019 – С. 70-80.
- Николаев В.А., Прошутинский Д.А., Талышев Н.В. Перспективы создания программно-аппаратного комплекса средств цифрового моделирования для повышения эффективности служебной деятельности правоохранительных органов / Информатизация и информационная безопасность правоохранительных органов : сборник трудов Международной научно-практической конференции / под общ. ред. А.В. Бецкова [и др.]. – Москва : Академия управления МВД России, 2024. – С. 216-221.
- Программное обеспечение для имитационного моделирования и анализа эффективности системы безопасности - Текст : электронный. – URL: https://iter.ru/model_ sfz.html. – Дата обращения: 10.10.2024.
- Кобелев А. Российские дроны научились выполнять миссии автономно в составе роя – Текст : электронный. – URL://rg-ru.turbopages.org/turbo/rg.ru/s/2024/10/04/rossijskie-drony-nauchilis-vypolniat-missii-avtonomno-v-sostave-roia.html?utm_source=vk_button. – Дата обращения: 14.10.2024.
- Багаев Д.В., Совалов Р.В. Жизненный цикл роя. Задачи и предлагаемые решения / Сборник материалов Всероссийской научно-технической и научно-методической конференции, посвященной 150-летию конструктора-оружейника В.Г. Федорова – родоначальника отечественного автоматического стрелкового оружия. – Ковров : ФГБОУ ВО «КГТА имени В.А. Дегтярева», 2024. – С. 360-368.