Испытания многофункционального комплекса противопожарной защиты машинных залов Калининской атомной электростанции
Tests of the multifunctional complex of fire protection of the machine halls of the kalinin nuclear power plant
- 1 ФГБОУ ВО «Академия Государственной противопожарной службы МЧС России»
- 2 Академия ГПС, МЧС России
- 3 Академия ГПС МЧС России
Рассмотрено применение метода триангуляции для определения местонахождения очага пожара роботизированными пожарными стволами при проведении испытаний роботизированной установки пожаротушения для защиты машинных залов Калининской атомной электростанции.
The paper considers the use of the triangulation method for locating a fire source by robotic fire nozzles when testing a robotic fire extinguishing installation to protect the engine rooms of the Kalinin nuclear power plant.
В
последнее десятилетие мировые тенденции
склоняются к применению роботов
практически во всех сферах деятельности
человека.
Не обошли стороной данные
тенденции и системы обеспечения пожарной
безопасности на объектах защиты различных
классов функциональной пожарной
опасности.
Всё более актуальным становится применение стационарных роботизированных установок пожаротушения (РУП) на базе лафетных пожарных стволов (ЛС). Данные системы зарекомендовали себя из-за того, что прибором подачи огнетушащих веществ (ОТВ) являются ЛС, которые в отличие от спринклерных или дренчерных систем подают ОТВ точечно, а не по всей защищаемой площади. При этом ЛС могут защищать протяжённые пространства благодаря эффективной дальности струи, превышающей размеры карты орошения спринклерных или дренчерных систем. Оборудование данных ЛС электродвигателями и датчиками поиска пламени позволяется автоматизировать движение и определение пламени во всех плоскостях объекта защиты, в диапазоне дальности работы [1].
Сегодня
производителями РУП с функцией поиска
пламени и подачи ОТВ в очаг пожара
являются ООО "ИЦПР"ЭФЭР",
ООО "Уралмеханика", ООО "Коруфайер",
ООО "Пожтехспас", ООО "НПП "ИНПРОКОМ"
и др. У каждого производителя индивидуальные
подходы к определению очага и условиям
подачи ОТВ, но наиболее распространённый
способ, это зональное определение очага
в пространстве объекта защиты и подача
ОТВ на защищаемую площадь, что приводит
к излишним проливам.
Вследствие чего
повышается вероятность увеличения
прямого и косвенного ущерба от тушения
для самого защищаемого объекта. Данный
подход выбирается производителями в
связи с невозможностью современными
датчиками поиска пламени точно определять
расстояние до очага пожара, а лишь только
дать сигнал что перед ЛС есть ИК-излучение
пламени.
Для более точного определения местонахождения очага пожара роботизированными ЛС с ИК-датчиками поиска пламени авторами предлагается использовать метод триангуляции. Суть метода заключается в создании сети опорных точек и построении на основании этих точек треугольников, у которых определяются все углы и длины некоторых базовых сторон. Данный метод был использован при испытаниях РУП, проводимых Государственной корпорацией по атомной энергии "Росатом", АO "ПТС", ООО "ИЦПР"ЭФЭР" АО "Пожгидравлика" и Академией ГПС МЧС России на Калининской атомной электростанции (рис. 1).
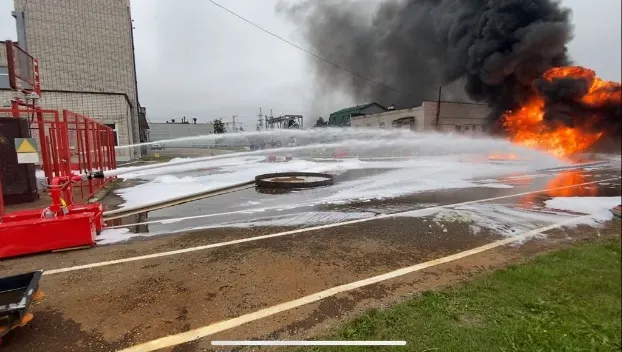
Рис. 1. Испытания РУП производства ООО
"ИЦПР"ЭФЭР"
на Калининской
атомной электростанции
Для испытаний были представлены 2 роботизированных пожарных лафетных ствола, установленные на станине высотой 1 м и оборудованные датчиками поиска пламени, которые работают на основе ИК-излучения пламени. При сканировании защищаемой зоны ось ствола с установленным на нём датчиком поиска пламени передвигалась по запрограммированной траектории и останавливалась в тот момент, когда чувствительный луч датчика был направлен на пламя. После этого программный комплекс РУП должен определить расстояние между ЛС и очагом, затем позиционировать два ЛС таким образом, чтобы гарантировать точное попадание струи ОТВ в очаг с учётом баллистики. Проблема заключалась в том, что существующие на сегодняшний день датчики поиска пламени не определяют расстояние до очага, они только могут констатировать факт того, что в их секторе работы имеется ИК излучение от пламени. Для решения задачи точного определения расстояния до очага пожара рассмотрим более детально предлагаемый метод триангуляции (рис. 2).
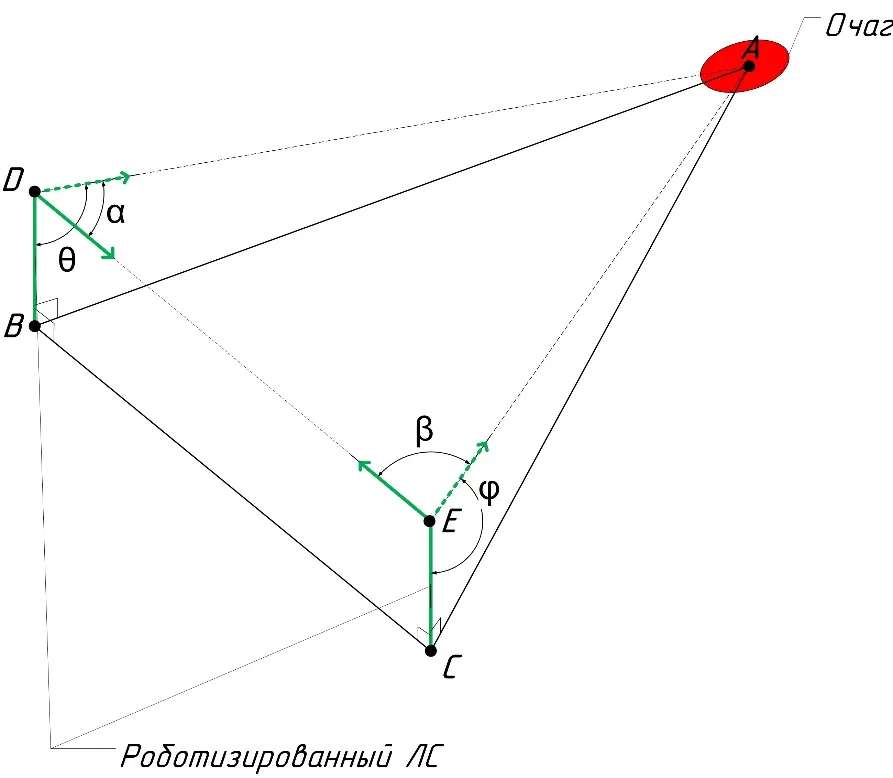
Рис. 2. Триангуляция при расстановке двух роботизированных ЛС и очага
Роботизированные ЛС РУП, находящиеся в режиме ожидания, установлены в условном начале координат. После начала поиска пламени двумя роботизированными ЛС, при обнаружении датчиками поиска пламени очага, они позиционируются, образуя углы α, β, θ и φ (рис. 2) между осью станины и осью насадка ЛС, также известна длина отрезка между осями соединительных фланцев ЛС (DE = BC), и длина отрезка BD и CE. Исходя из этого по теореме синусов, отношение сторон и углов в сформированном треугольнике ADE будет следующим:
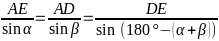 .
(1)
Исходя из теоремы синусов можно определить длину отрезков AE и AD. Далее используя тригонометрические функции и теорему Пифагора можно определить длины остальных сторон и углы, в том числе и необходимые для работы РУП стороны AB и AC:
sin
∠DAB
=
 ;
(2)
sin
∠EAC
=
 .
(3)
При этом необходимые для работы РУП, определяются по зависимости:
AB
=
 ;
(4)
AC
=
 .
(5)
Компьютерная обработка исходных данных по предложенному алгоритму будет занимать доли секунды. Далее, используя значения длин отрезков АВ, АС и установленные зависимости по траектории движения ОТВ в пространстве (рис. 3) возможно позиционировать ЛС для точной подачи ОТВ в очаг [2].
|
 (6)
где H(t) – движение ОТВ по высоте подачи во времени, м;
L(t) – движение ОТВ по длине подачи во времени, м;
FCL – cила лобового сопротивления направлена против скорости движения тела по оси L, Н;
FT – сила тяжести действующая на ОТВ, Н;
m – масса тела выходящего ОТВ за единицу времени, кг;
t – время, с.
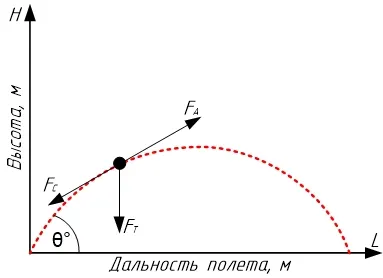
Рис. 3. Силы, действующие на струю ОТВ
Внедрения метода триангуляции в программный код управления РУП обеспечивает значительно повысить эффективность тушения пожара и снизить ущерб от излишне пролитых ОТВ.
С учётом того, что при испытаниях на Калининской атомной станции в качестве ОТВ выступала компрессионная пена, при подаче ОТВ не применялась установленная зависимость (6), так как она применима только для несжимаемых жидкостей. Для компрессионной пены были использованы эмпирически установленные расчётные точки траектории с учётом того, что в насосной установке, рукавной линии и при выходе из ЛС компрессионная пена имеет разные плотность, кратность и другие физические показатели.
Особенности образования, транспортировки и подачи такого огнетушащего вещества как компрессионная пена требуют дополнительных глубоких исследований.
Литература
1. Меженов В.А., Ольховский И.А., Захаров А.Е. Автономно-адаптивная система пожаротушения для объектов защиты северного морского пути // Матер. междунар. науч.-практ. конф. "Сервис безопасности в россии: опыт, проблемы, перспективы. Арктика – регион стратегических интересов: правовая политика и современные технологии обеспечения безопасности в арктическом регионе". СПб.: Санкт-Петербургский университет ГПС МЧС России, 2020. С. 177-180.
2. Меженов В.А., Ольховский И.А., Лебедев А.Н., Щетнев К.П. Баллистика струй из универсальных насадков ствольной пожарной техники // Пожары и чрезвычайные ситуации: предотвращение, ликвидация. 2021. № 3. С. 37-43. https://doi.org/10.25257/FE.2021.3.37-43