АЛГОРИТМ УПРАВЛЕНИЯ РОБОТИЗИРОВАННЫМИ ТЕХНОЛОГИЯМИ В ПРОЦЕССАХ ЭВАКУАЦИИ ЛЮДЕЙ ПРИ ТЕХНОГЕННЫХ ЧРЕЗВЫЧАЙНЫХ СИТУАЦИЯХ И ПОЖАРАХ
ALGORITHM FOR MANAGING ROBOTIC TECHNOLOGIES IN EVACUATION PROCESSES DURING MAN-MADE EMERGENCIES AND FIRES
- 1 ФГБОУ ВО «Академия Государственной противопожарной службы МЧС России»
Рассматриваются особенности конструкции, общая архитектура эвакуационного робота с дистанционным контролером, представлен сценарий голосовой связи для спасения. Когда возникает необходимость в эвакуации, роботизированные системы могут помочь людям организованно добраться до безопасного места. На основании портативной роботизированной системы малого размера и массы предложен алгоритм управления роботизированными технологиями в таких процессах. Ключевые слова: роботизированные технологии, особенности конструкции, сценарий голосовой связи, алгоритм управления, функционал мобильного робота.
The article discusses the design features, the general architecture of an evacuation robot with a remote controller, and a voice communication scenario for rescue. When there is a need for evacuation, robotic systems can help people get to a safe place in an organized manner. Based on a portable robotic system of small size and mass, an algorithm for controlling robotic technologies in such processes is proposed. Keywords: robotic technologies, design features, voice communication scenario, control algorithm, mobile robot functionality.
1, 2 ФГБОУ ВО «Академия Государственной противопожарной службы МЧС России»
Аннотация: В статье рассматриваются особенности конструкции, общая архитектура эвакуационного робота с дистанционным контролером, представлен сценарий голосовой связи для спасения. Когда возникает необходимость в эвакуации, роботизированные системы могут помочь людям организованно добраться до безопасного места. На основании портативной роботизированной системы малого размера и массы предложен алгоритм управления роботизированными технологиями в таких процессах.
Ключевые слова: роботизированные технологии, особенности конструкции, сценарий голосовой связи, алгоритм управления, функционал мобильного робота.
ALGORITHM FOR MANAGING ROBOTIC TECHNOLOGIES IN EVACUATION PROCESSES DURING MAN-MADE EMERGENCIES
AND FIRES
Nikitin S.A., Zavorotny A.G.
Abstract: The article discusses the design features, the general architecture of an evacuation robot with a remote controller, and a voice communication scenario for rescue. When there is a need for evacuation, robotic systems can help people get to a safe place in an organized manner. Based on a portable robotic system of small size and mass, an algorithm for controlling robotic technologies in such processes is proposed.
Keywords: robotic technologies, design features, voice communication scenario, control algorithm, mobile robot functionality.
Зависимость людей от информации и технологий с каждым годом постепенно увеличивается из-за прогресса в развитии технологий. Передовые интеллектуальные роботы, оснащенные более совершенными датчиками, привлекают все больше внимания.
Чтобы преодолеть проблемы эвакуации, присущие классическим подходам, предлагаются и разрабатываются роботы для эвакуации людей во время чрезвычайных ситуаций. По сравнению с обычной эвакуацией, эвакуация с помощью роботов имеет много преимуществ в случае чрезвычайной ситуации, например, быстрое приближение к эвакуируемым, эффективное направление их по кратчайшему и безопасному маршруту, а также доступ к динамическим изменениям окружающей среды в режиме реального времени [1-2].
Основной корпус робота-эвакуатора состоит из двух двигателей постоянного тока, радиоуправляемого серводвигателя, камеры, датчиков (температуры, CO, O2, компаса и т. д.), динамика, микрофона, светодиодной лампы и отдельного беспроводного устройства, радиочастотных модулей для видео-, голосовых и сенсорных данных.
Он также имеет основной контроллер на базе встроенной ОС (операционной системы) и внешний корпус, обеспечивающий термостойкость, водонепроницаемость и ударопрочность. Общая конструктивная архитектура робота-эвакуатора с пультом дистанционного управления представлена на рисунке 1.
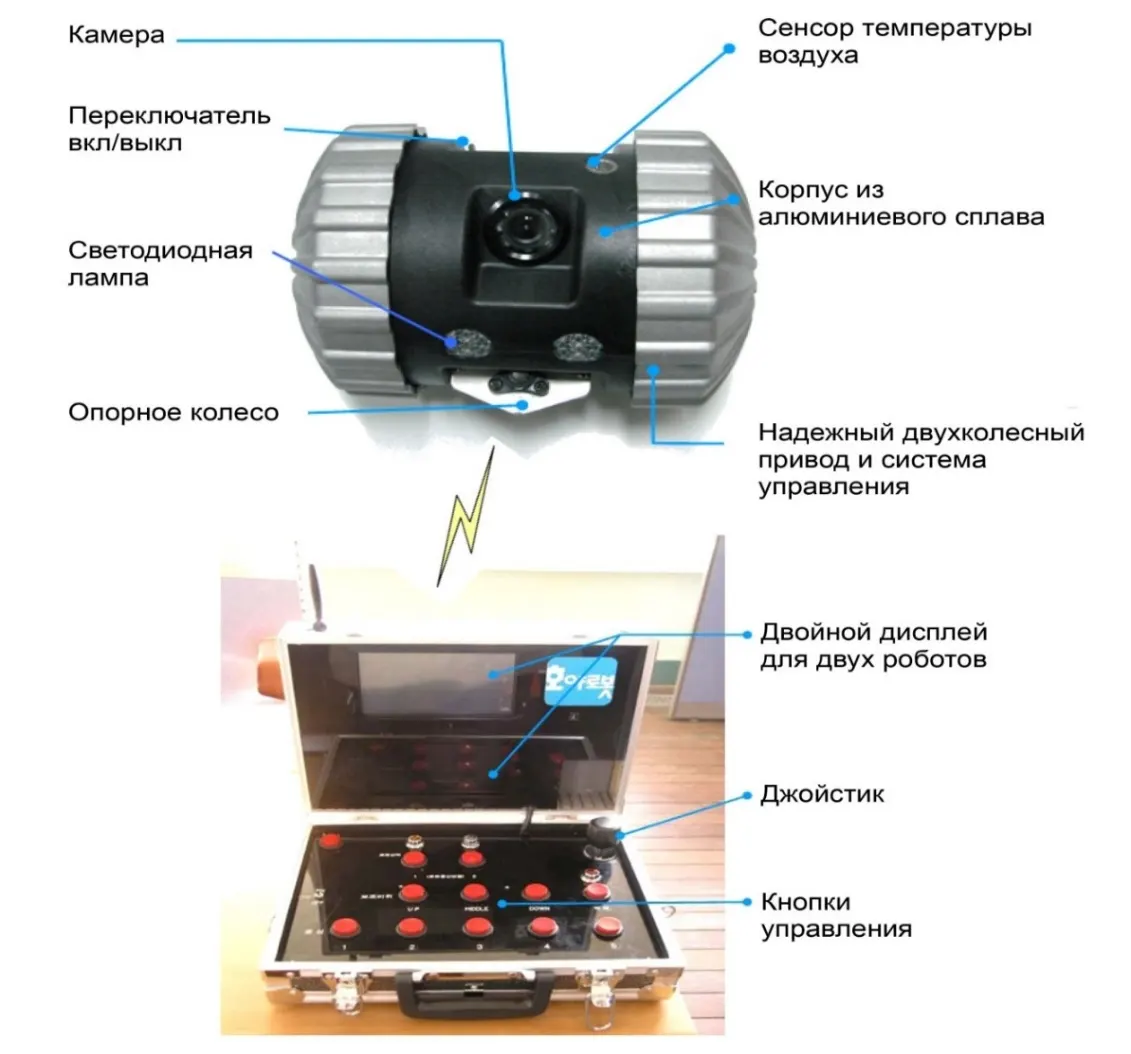
Рис. 1. Общая архитектура эвакуационного робота с дистанционным контроллером
Как показано на рисунке 1, все функции управления выполняются пультом дистанционного управления после включения робота. Джойстик на пульте дистанционного управления обеспечивает базовое движение во всех направлениях. Кроме того, имеются вспомогательные кнопки, которые управляют тремя операциями (управление верхним, нижним и средним положением) и обеспечивают управление движением круглых опорных колес для стабильного движения и позиционирования. Внутренняя часть робота-эвакуатора показана на рисунке 2.
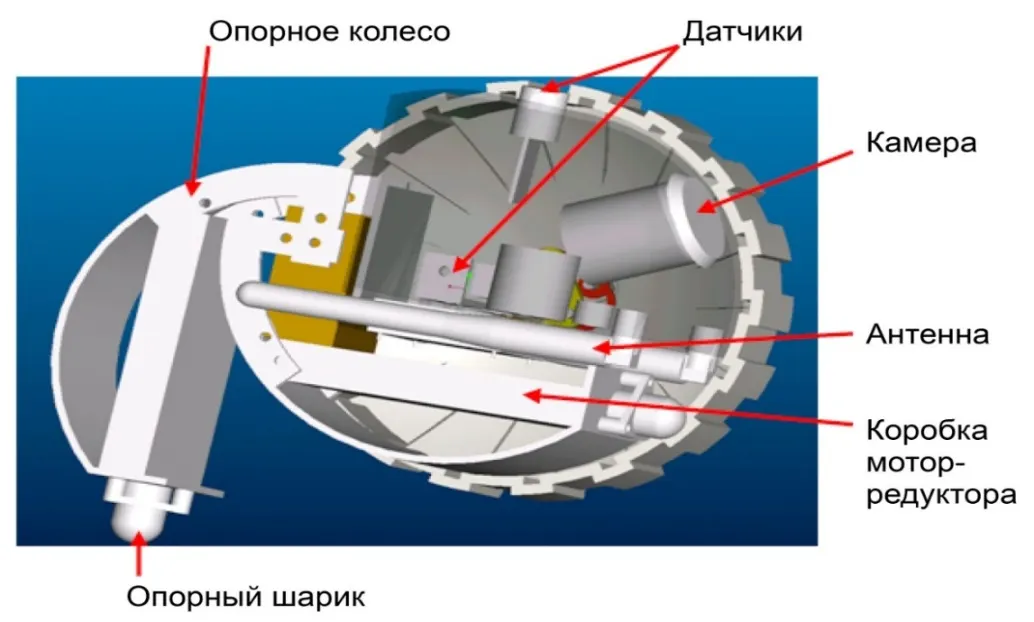
Рис. 2. Вертикальный разрез эвакуационного робота
На блоке управления имеется 5 кнопок, которые используются для генерации заранее записанного голоса пользователя для общения с эвакуируемыми. На рисунке 3 показан пример сценария голосовой связи, который будет использоваться при общении с эвакуируемыми.
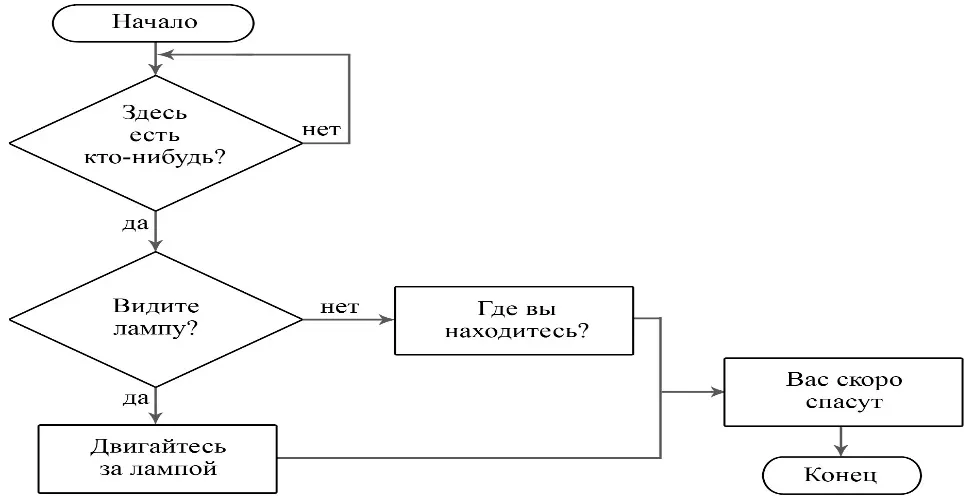
Рис. 3. Сценарий голосовой связи для спасения
Однако спасатель может генерировать и записывать свой собственный голос с помощью микрофона на пульте дистанционного управления для дальнейших операций. Причина, по которой предлагается использовать в роботе предварительно записанный голос, заключается в минимизации времени связи, поскольку ожидается, что вся процедура спасения должна быть завершена в течение 5 минут.
Таким образом, на основании портативной роботизированной системы можно предложить алгоритм управления применением роботизированных технологий в процессе эвакуации.
Алгоритм использования роботизированных технологий в процессах эвакуации людей при ЧС техногенного характера и пожарах представлен на рисунке 4.
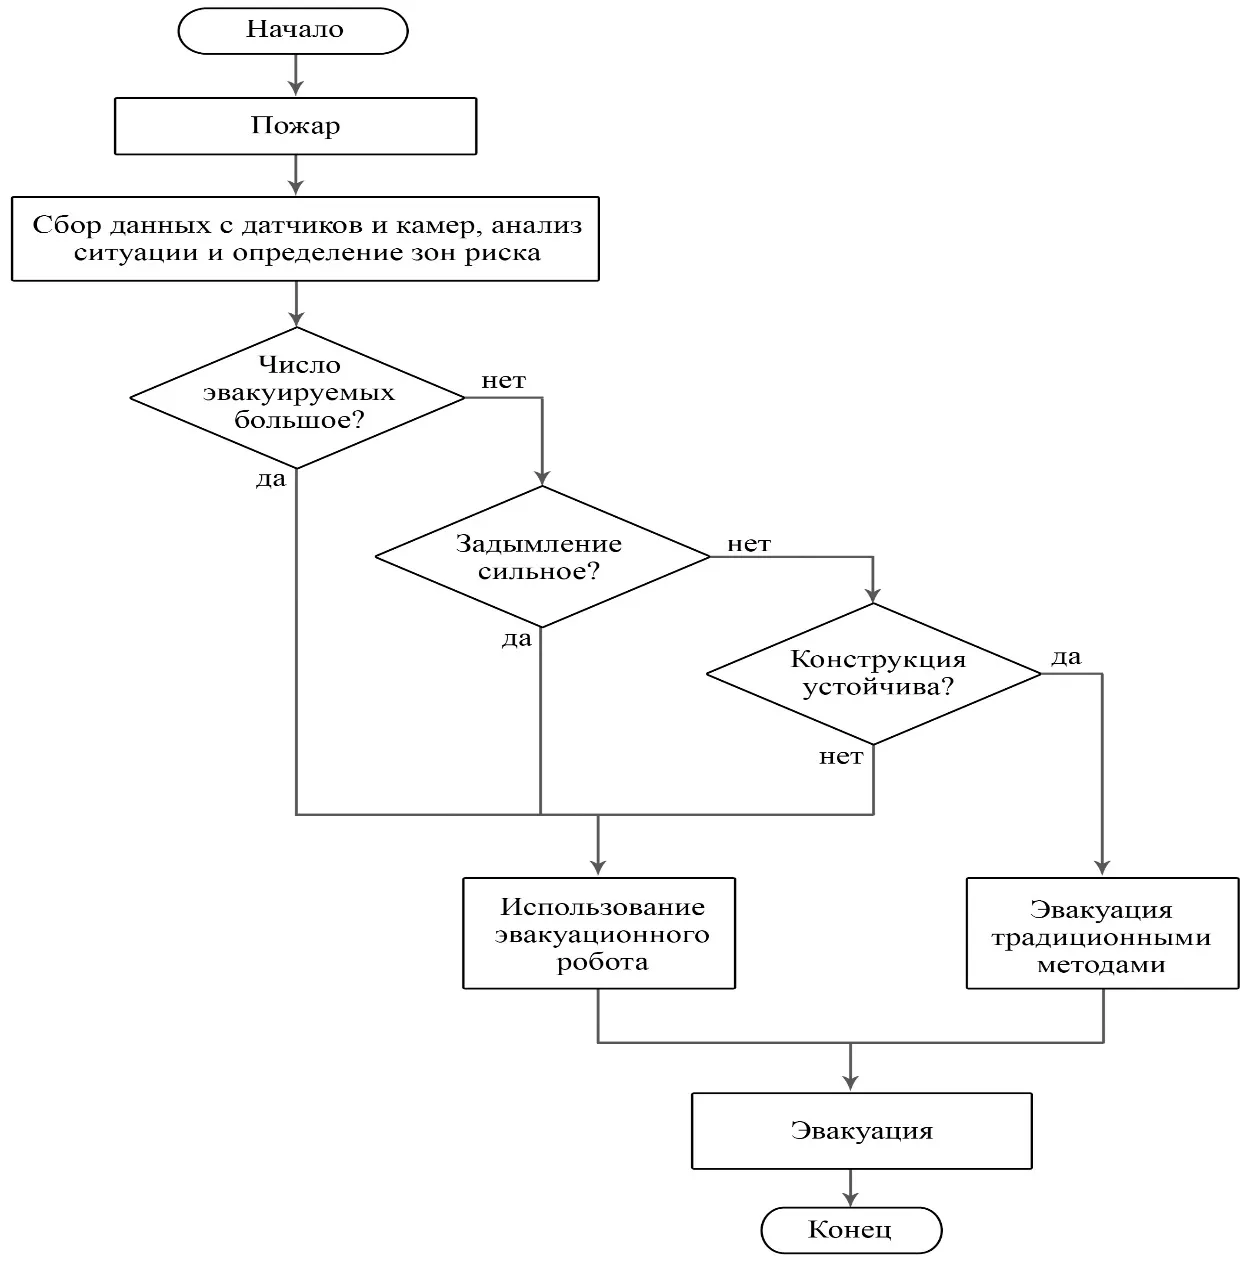
Рис. 4. Алгоритм использования роботизированных технологий в процессах эвакуации людей при ЧС техногенного характера и пожарах
Особенностями предлагаемого алгоритма являются проведение оценки числа эвакуируемых, анализа задымления и анализа устойчивости конструкции. В случаях большого числа эвакуируемых, сильного задымления и возможного обрушения конструкции алгоритм предполагает использование в процессе эвакуации мобильных пожарных роботов.
В работе [3] было проведено моделирование влияния использования роботов на эффективность эвакуации. Результаты показали, что применение роботизированных технологий позволяет сократить среднее время эвакуации на 30% по сравнению с эвакуацией без участия роботов. Кроме того, отмечено снижение числа погибших и пострадавших на 20%. Эти данные свидетельствуют о высокой эффективности внедрения роботов в процессы эвакуации.
Таким образом для того чтобы преодолеть проблемные моменты эвакуации, присущие классическим подходам [4-6], в современном мире активно разрабатываются портативные роботизированные системы для эвакуации людей во время чрезвычайных ситуаций. По сравнению с обычной эвакуацией, эвакуация с помощью роботов имеет ряд преимуществ в случае чрезвычайной ситуации, например, более быстрое приближение к эвакуируемым и эффективное направление их по кратчайшему и безопасному маршруту, а также доступ к динамическим изменениям окружающей среды в режиме реального времени. В настоящее время такие роботы лучше всего подходят для использования пожарно-спасательными подразделениями при малой численности их состава, но большом числе эвакуируемых.
Список источников
1. B. Tang, C. Jiang, H. He, Y. Guo, Human mobility modelling for robot-assisted evacuation in complex indoor environments. IEEE Trans. Hum. Mach. Syst. 2016, 46, 694–707.
2. Kalaidov A.N., Mitryakov V.V., Tatarinov V.V. Modeling characteristics of technogenic incidents in an urban environment // AIP Conference Proceedings. International Scientific and Practical Conference «Modeling in Education 2019». 2019. С. 020057.
3. A. Alhindi, D. Alyami, A. Alsubki, R. Almousa, N. Al Nabhan, A.B.M.A. Al Islam, H. Kurdi, Emergency Planning for UAV-Controlled Crowd Evacuations. Appl. Sci. 2021, 11, 9009.
4. Заворотный А.Г., Кострубицкий А.А., Ломакин М.И. Модель оценки эффективности мероприятий защиты населения в чрезвычайных ситуациях техногенного характера // В сборнике: Гражданская оборона на страже мира и безопасности. Материалы VIII Международной научно-практической конференции, посвященной Всемирному дню гражданской обороны: в 5-ти частях. Часть II. – Москва, 2024. С. 175-181.
5. Вершинин А.В., Абрамов В.В., Заворотный А.Г. Концептуальные модели планирования и проведения эвакуационных мероприятий в субъекте Российской Федерации при чрезвычайных ситуациях техногенного характера // В сборнике: Академия Государственной противопожарной службы МЧС России: Теория. Инновации. Практика. Материалы научно-практической конференции с международным участием, посвященной 90-летию со дня образования Академии ГПС МЧС России. В 5-ти частях. Часть II. – Москва, 2023. С. 53-59.
6. Харисов Г.Х., Фирсов А.В. Обоснование критерия социального пожарного риска в зданиях и сооружениях в Российской Федерации // Технологии техносферной безопасности. 2022. Вып. 3 (97). С. 119-130.