Имитационное моделирование надёжности систем мониторинга беспилотного воздушного судна в условиях чрезвычайных ситуаций
Simulation modeling of the reliability of unmanned aerial vehicle monitoring systems under emergency conditions
- 1 АКАДЕМИЯ ГПС МЧС РОССИИ
- 2 Академия ГПС МЧС Росиии
Статья рассматривает имитационное моделирование надёжности системы мониторинга беспилотного воздушного судна в чрезвычайных условиях. Применение метода Монте-Карло позволило оценить вероятность отказов, влияние внешних факторов и причины падения эффективности в быстро меняющейся среде. На основе анализа результатов предложены рекомендации по повышению надёжности, оптимизации алгоритмов и снижению рисков в условиях ограничений, неопределённости и повышенных нагрузок.
The article examines the simulation-based assessment of the reliability of an unmanned aerial vehicle monitoring system under emergency conditions. The use of the Monte Carlo method made it possible to evaluate the probability of failures, the impact of external factors, and the causes of decreased efficiency in a rapidly changing environment. Based on the analysis of the results, recommendations were proposed to improve reliability, optimize monitoring algorithms, and reduce risks under conditions of constraints, uncertainty, and increased operational load.
Беспилотное воздушное судно (далее БВС) – воздушное судно, управляемое, контролируемое в полёте пилотом, находящимся вне борта такого воздушного судна (внешний пилот). [1]
Система мониторинга и обнаружения с элементами машинного обучения – это система, которая применяет алгоритмы Machine Learning (ML) для автоматического анализа и обнаружения аномалий в данных. Такие системы позволяют выявлять закономерности, прогнозировать проблемы и автоматически реагировать на инциденты. Данный подход основан на принципах интеллектуального анализа данных и широко используется в современных системах технического зрения.
Одним из наиболее эффективных методов оценки надёжности системы и анализа операционных рисков является имитационный анализ. Он позволяет воспроизводить широкий спектр возможных условий функционирования системы без проведения дорогостоящих полевых испытаний.
В представленной работе имитационный анализ реализован написанием программного кода на языке Python c использованием следующих библиотек и математических концепций:
Библиотеки:
Pandas – создание и обработка таблиц для удобства хранения и анализа результатов
Random – стандартный модуль python для случайного выбора сценариев
DataTime – работа с датами, фиксация начала/окончания моделирования
В работе применены математические концепции, такие как: многократное независимое испытание Бернулли; вероятностное моделирование (стохастический процесс).
Случайным образом моделировались исходы испытания (наличие или отсутствие ошибки, её тип и описание).
Пусть
X – случайная величина, принимающая
значение:
X ∈
{Физическая, Логическая, Коммуникационная,
Без ошибок}
с вероятностями:
P(X=Физическая) = 0.05; P(X=Логическая) = 0.10;
P(X=Коммуникационная) = 0.07; P(X=Без ошибок)
= 0.78.
Используется
дискретное распределение вероятностей,
все испытания независимы, поэтому, по
закону больших чисел при
 частоты будут стремиться к заданным
вероятностям. Использовалось построение
эмпирического распределения результатов,
группировка ошибок и создание журнала
отказов.
Данные математические концепции и программный код реализуют упрощённое имитационное моделирование Монте-Карло (далее – МК). Подобный метод использовался в статье [2], а также в монографии [3]. Он обладает рядом преимуществ:
позволяет учитывать большое число случайных факторов;
обеспечивает гибкость моделирования сложных систем;
легко реализуется с помощью программного кода.
Для калибровки параметров имитационной модели использованы статистические данные, опубликованные в ряде научных работ и отчетов (таблица 1), что позволило придать моделированию приближенность к реальным условиям эксплуатации системы мониторинга и обнаружения БВС с элементами машинного обучения.
Таблица 1 - Статистические данные об ошибках из открытых источников информации
Источник |
Метрика |
Значение |
Контекст |
Malicious UAV detection (ScienceDirect, 2024) |
False alarm rate |
≈1.91% |
Обнаружение дронов, ложные тревоги в полевых условиях |
Lightweight Fault Detection in UAVs (EWSN, 2024) |
False positive / False negative |
2.22% / 0.19% |
Обнаружение ошибок в работе БПЛА |
Runtime Anomaly Detection for Drones (arXiv, 2025) |
Detection rate / False positive rate |
93.84% / 2.33% |
Онлайн-обнаружение аномалий в работе дронов |
Detection of UAVs Using RF Fingerprints (arXiv, 2019) |
False alarm rate |
≈2.8% |
Классификация радиосигналов БПЛА при помехах |
Counter-UAS field trials (Xray GreyB, 2023) |
False positive (в сложных условиях) |
до 35% |
Испытания систем противодействия дронам с птицами и шумами |
Reliability and Maintenance of UAVs (PMC, 2018) |
Вероятность аппаратных отказов |
от 1% до 5% в год |
Оценка надежности компонентов и систем БПЛА |
На основе данных из таблицы «Статистические данные об ошибках из открытых источников» было проведено масштабное численное моделирование, которое включало в себя 1 000 000 операций. Моделировались различные ситуации, при которых возможна эксплуатация системы обнаружения БВС, охватывающие широкий диапазон рабочих режимов и внешних воздействий.
В процессе моделирования фиксировались различные типы ошибок, которые классифицировали следующим образом: отсутствие ошибок – испытание прошло без ошибок; логические ошибки – ошибки программного характера; коммуникационные ошибки – ошибки, связанные с передачей данных; физические ошибки – ошибки связанные с неисправностью аппаратуры.
Для более полного анализа зависимости ошибок от внешних условий была проведена обработка результатов моделирования на основе условий, характерных для Москвы и Московской области в весенний-летний период. В качестве внешних факторов мы учитывали:
температуру воздуха (°C), диапазон моделирования: от -5 до +30°C, среднее значение рассчитывалось с учётом изменения значения внешних факторов для разных типов ошибок;
относительная влажность воздуха (%), диапазон 30-80%;
уровень электромагнитных помех (ЭМ-помех) (0-1), моделируемый как относительная величина помех в каналах связи.
В модели была введена условная зависимость вероятности возникновения ошибок от внешних факторов, что позволило оценить реальное влияние условий эксплуатации системы обнаружения БВС с элементами ML:
физические ошибки чаще происходят при повышенной температуре и сниженной влажности;
логические ошибки усиливаются при увеличении уровня ЭМ-помех;
коммуникационные ошибки становятся более вероятными при высоких ЭМ-помехах;
испытания без ошибок формировались при случайном равномерном распределении факторов.
Итоговая статистика ошибок занесена в таблицу «Исходные данные для расчётов» (Таблица 2) и представлена на круговой диаграмме (Рисунок 1):
Таблица 2 - Исходные данные для расчётов
Тип данных |
Количественная мера |
Доля ошибок от общего числа (%) |
Логические ошибки |
99460 |
45,33 |
Коммуникационные ошибки |
70004 |
31,91 |
Физические ошибки |
49944 |
22,76 |
Общее количество ошибок |
219408 |
100 |
Без ошибок |
780592 |
|
Общее количество испытаний |
1000000 |
|
Длительность 1 испытания (с) |
10 |
|
Рабочие интервалы времени (мин) |
30 |
Исходя из исходных данных (Таблица 2) производились расчёты в соответствии с пособием [4] и требованиями [5]:
Оценка единичных показателей:
вероятность безотказной работы за цикл [4]
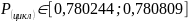
вероятность
безотказной работы –
 (цикл)
= 0,780592;
вероятность отказа –
 (цикл)
= 0,219408.
Интенсивность отказов при стационарном потоке [4]:
 =0,247703
на цикл;
 =0,02477
с-1.
Средняя наработка между отказами:
 =40,37
(с) (
 4,04
цикла)
Доверительные оценки:
Так
как в работе используется моделируемый
процесс испытания системы, а такой тип
испытаний относится к определительным,
уровень доверительной вероятности
принят как α=0,70, что соответствует
предварительной оценке показателей
надёжности на стадии математического
моделирования. Отсюда
 .
После проведённых расчётов мы получили
следующие доверительные значения [4]:
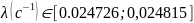
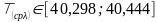
Для
рабочего интервала 30 мин ( ):
 [4,12*10-20;
4,33*10-20]
Вероятность безотказной работы во времени:
На основании полученной интенсивности отказов
и в соответствии с пособием
[4] вероятность
безотказной работы системы определяется
экспоненциальной зависимостью. Далее
для заданных интервалов времени (t = 60,
300, 600, 1800 с) при
помощи Microsoft
Excel
были вычислены значения P(t), характеризующие
надёжность системы на различных
временных интервалах, которые представлены
в таблице 3.
Таблица 3 - Значение функции P(t)
Время (с) |
|
|
Среднее значение P(t) |
60 |
0,22666 |
0,22570 |
0,22618 |
300 |
0,00755 |
0,00746 |
0,00751 |
600 |
0,000057 |
0,000056 |
0,0000565 |
1800 |
4,12*10-20 |
4,33*10-20 |
4,22*10-20 |

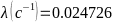
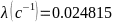
Таким образом, вероятность безотказной работы системы на интервале 30 минут, составляет:
 [4,12*10-20;
4,33*10-20]
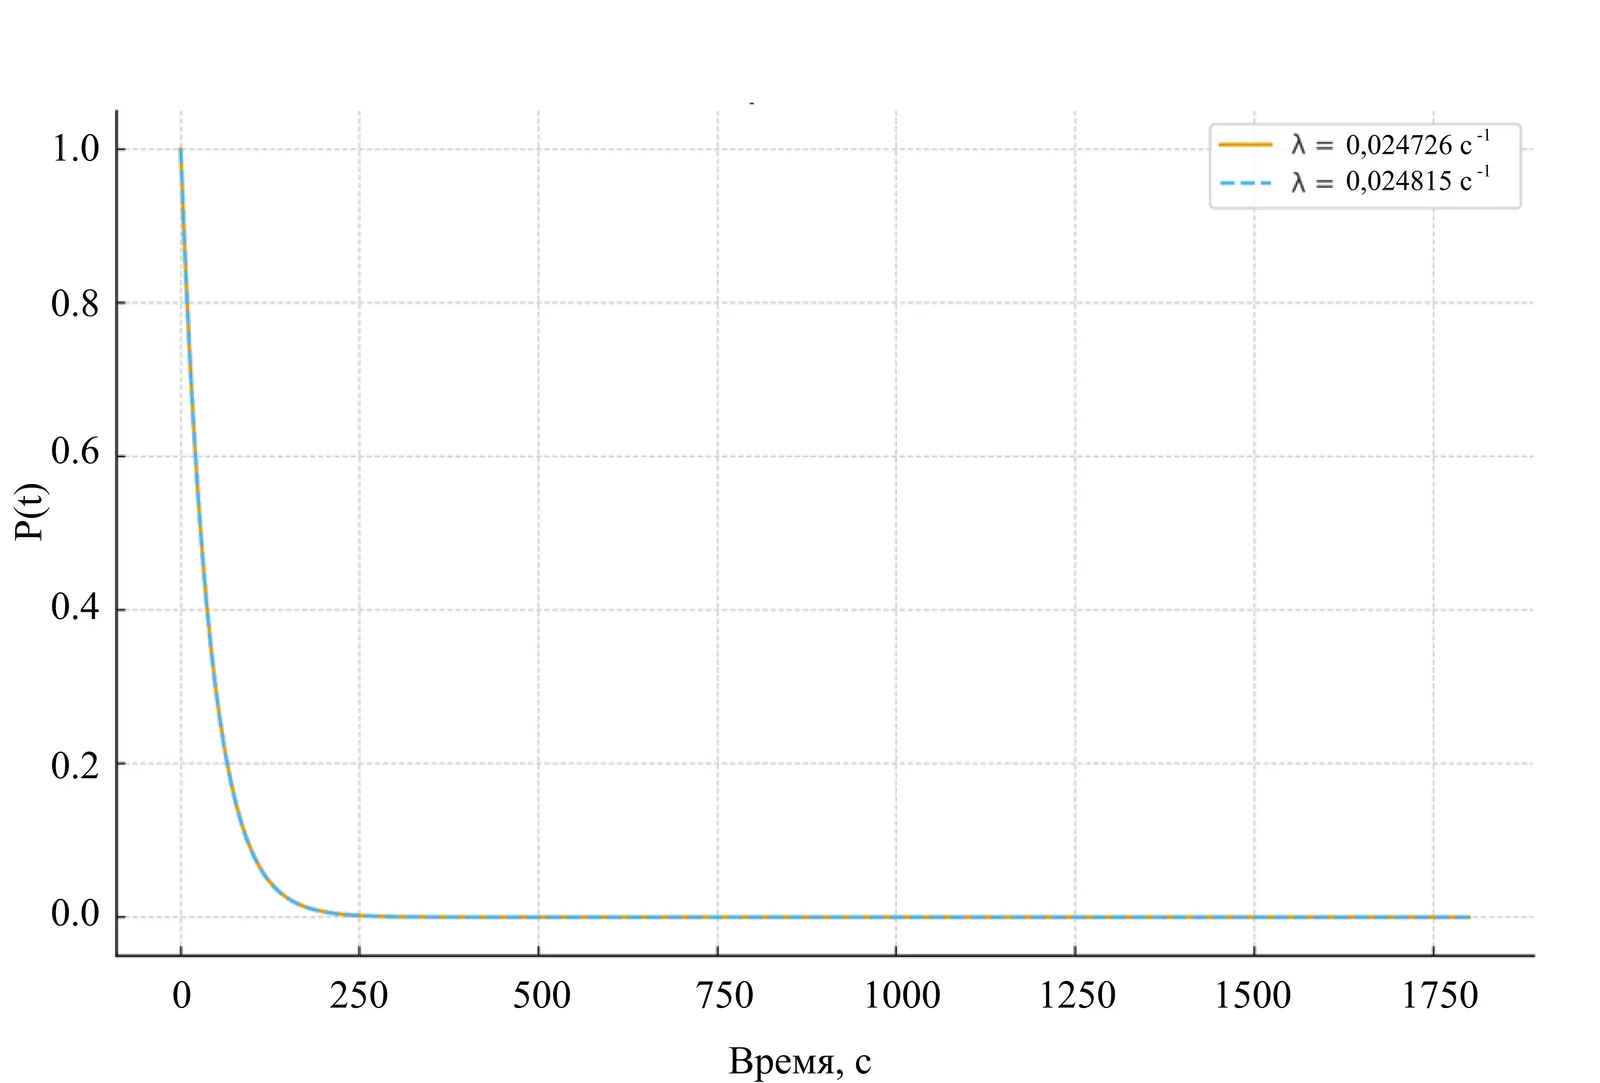
Рисунок 2 - Экспоненциальная зависимость вероятность безотказной работы
P(t) на интервале 0-1800 с
Требуемые показатели для рабочего интервала 30 минут представленные в таблице 4 выполнялись с помощью электронных таблиц Microsoft Excel.
Таблица
4 Требуемые
показатели для рабочего интервала 30
минут
№ |
|
|
|
Pцикл.треб. |
Qцикл.треб |
Отказов на 106 циклов |
|
|
|
|
Qцикл.треб=1- -Pцикл.треб |
||
1 |
0,5 |
3,8508*10-4 |
2596,85 |
0,9961566 |
0,0038434 |
3843 |
2 |
0,9 |
5,8534*10-5 |
17084,20 |
0,9994148 |
0,0005852 |
585 |
3 |
0,95 |
2,8496*10-5 |
35092,31 |
0,9997151 |
0,0002849 |
285 |
4 |
0,99 |
5,5835*10-6 |
179097,49 |
0,9999442 |
0,0000558 |
56 |
5 |
0,999 |
5,5583*10-7 |
1799099,85 |
0,9999944 |
0,0000056 |
6 |

 ,
с-1
 ,
с

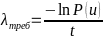

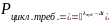
Исходя из проведённых расчётов, можно сделать вывод, что данная система имеет низкую долговременную надёжность с временным интервалом между испытаниями, равным 10 секундам, через 1800 секунд (30 минут) вероятность безотказной работы практически нулевая. Для достижения требуемых уровней надёжности на 30-минутном интервале были рассчитаны целевые показатели. Таким образом, для P(30 мин) = 0.95 необходимо снизить интенсивность отказов примерно в 870 раз по сравнению с текущей.
Данное
исследование, основывающееся на пошаговой
методике имитационного анализа, включает
в себя: формализацию факторов среды,
многократное моделирование методом
Монте-Карло, классификацию ошибок,
статистическую обработку результатов
и последующий расчёт показателей
надёжности. В среде Python
выполнялись: имитация функционирования
системы, регистрация ошибок и классификация
их по типам, а также формирование журнала
отказов. Следующим шагом с использованием
Microsoft
Excel
вручную выполнялась статистическая
обработка данных и вычисление показателей
 и доверительных интервалов.
Сравнение результатов моделирования обобщёнными статистическими данными из открытых источников (таблица 1) подтверждает правильность выбранной модели и её применимость для оценки эксплуатационной надёжности систем мониторинга БВС. Установлено, что тенденции, которые были выявлены, — распределение типов ошибок, зависимости отказов от внешних факторов и уровень вероятности безотказной работы — совпадают по порядку величин с реальными наблюдениями.
Полученные результаты подтверждают эффективность предложенной имитационной модели для предварительной оценки надёжности сложных интеллектуальных систем без проведения дорогостоящих натуральных испытаний. На основе проведённого анализа предлагается комплекс практических рекомендаций для МЧС России, который содержит в себе имитационное моделирование при приёмочных испытаниях, создание пилотных полигонов с регистрацией телеметрии, разработку операционных панелей надёжности. Внедрение перечисленных мер в рабочий процесс структурных подразделений МЧС России позволит повысить предсказуемость эксплуатационных рисков и сократить долю отказов систем мониторинга воздушного пространства.
Список литературных источников
Воздушный кодекс Российской Федерации от 19.03.1997 № 60-ФЗ (ред. от 31.07.2025). [Электронный ресурс]. – Доступ из справ. системы «КонсультантПлюс».
Гладков Э. А. Применение методов искусственного интеллекта для мониторинга состояния инфраструктуры [Электронный ресурс]. – Текст научно-исследовательской работы доступен в электронной библиотеке КиберЛенинка.
Харисов Г. Х., Фирсов А. В. Обоснование нормативного значения и расчетной величины индивидуального пожарного риска в зданиях и сооружениях. Монография. – М.: Академия ГПС МЧС России, 2014. – 225 с
Атапин В. Г. Основы теории надёжности: учеб. пособие. — Новосибирск: НГТУ, 2017.
ГОСТ Р 27.102–2021. Надёжность в технике. Надёжность объекта. Термины и определения. — М.: Стандартинформ, 2021.