Моделирование аварийных ситуаций при подготовке операторов пожарно-технических систем пожарных судов МЧС России поглощающей марковской цепью
Simulation of emergency situations during the training of fire and technical systems operators of fire ships of EMERCOM of Russia with an absorbing Markov chain
- 1 УНД и ПР ГУ МЧС России по Республике Татарстан
Проведён анализ проблемы создания тренажёрных комплексов для обучения операторов пожарно-технических систем пожарных судов МЧС России. Разработаны методы представления информации в системе информационной поддержки обучением операторов пожарно-технических систем.
The analysis of the problem of creating simulator complexes for the training of operators of fire and technical systems of fire ships of the EMERCOM of Russia was carried out. Methods for presenting information in the system of information support training of operators of fire and technical systems is developed.
Одним из слабых мест в подготовке операторов пожарно-технических систем пожарных судов МЧС России является неумение пользоваться диагностической информацией, имеющейся на центральном пульте управления, для идентификации аварийной ситуации (АС).
В настоящее время на современных автоматизированных тренажёрах руководитель обучения задаёт аварийные вводные, которые должны отработать операторы пожарно-технических систем (ПТС), используя информационный портрет объекта управления. Перечень вводных составляется на основе инструкций по управлению ПТС и записывается в память компьютера руководителя обучения. Сам же процесс идентификации аварийной ситуации и алгоритм её локализации остаются вне модели.
В связи с этим, необходимо алгоритм управления ПТС в аварийных ситуациях промоделировать заранее, используя для этого методологию экспертных систем [2], суть которой заключается в следующем.
Для каждой аварийной ситуации эксперты (высококвалифицированные операторы с большим опытом работы) определяют причины её возникновения и ранжируют их. Если сделать это нет возможности, то причины можно считать равновероятными. По каждой причине эксперты записывают в словесной форме алгоритмы идентификации и локализации АС.
После обработки мнения экспертов [1] алгоритмы управления ПТС в АС переводятся на формальный уровень и моделируются, образуя библиотеку эталонных алгоритмов деятельности операторов ПТС в аварийных ситуациях.
В математическом плане моделирование аварийных ситуаций производится с помощью поглощающей марковской цепи [2]. Общая постановка задачи выглядит следующим образом.
Пусть
имеется некоторая система N произвольно
соединённых между собой элементов, для
которых априори известны вероятности
отказа pi,
где
 .
Дано также некоторое конечное пространство
проверок
А = {аj}
системы, каждая из которых обладает
своей стоимостью (временем, техническими
средствами обеспечения и т.п.), охватывает
некоторое подмножество элементов и
может иметь два исхода: положительный
(причина аварии не обнаружена) и
отрицательный (причина аварии обнаружена).
Пусть X = {xi}, i = 0, ..., L, где L – конечное (фазовое) пространство состояний системы. В этом пространстве xi представляется N-мерным вектором, к-я компонента которого равна нулю, если элемент проверен и исправен, и равна единице, если к-й элемент не проверен.
Известно, что случайный процесс поиска причин аварийной ситуации с дискретным временем:
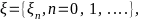 (1)
где ξn
 X,
образует марковскую цепь, если с вероятностью единица (относительно меры этого процесса) будет иметь место равенство:
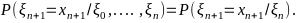 (2)
Физически это означает, что результаты (п + 1) проверки не зависят от результатов п-й проверки.
Если
задано пространство проверок А или
значений управляющих воздействий, то
можно говорить об управляемой цепи,
когда задан набор переходных вероятностей
(матриц, вероятностей перехода): {P(ξn+1
= xn+1/ξn,An),n
= 0, 1, …}, зависящих от проверок Ап
А.
Предполагается,
что в каждый из моментов времени tn,
где
п = 0, 1, 2, ..., решение о выборе
конкретной проверки Ап
может осуществляться на основе
результатов предыдущих наблюдений х0,
..., хп;
Ап
= dn(х0,
..., хп). Каждая из таких
решающих функций, определённых в
пространстве Х со значениями А,
задаёт некоторое управление в момент
времени t. Говорят,
что набор δ = {dn,
п ≥ 0} решающих функций:
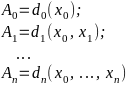
задаёт
некоторую нерандомизированную стратегию
поиска причин
аварии δ. Стратегия δ
называется рандомизированной [3], если
на каждом шаге в зависимости от состояния
задаётся некоторое вероятностное
распределение в пространстве допустимых
решающих функций.
Для
не рандомизированной стратегии на
каждом шаге с вероятностью 1 указывается
решающая функция, которой следует
воспользоваться для выбора следующей
проверки. Стратегия δ называется
марковской,
если каждая из решающих
функций dn
в действительности зависит только
от последнего аргумента: A
= dn(xn).
Стратегия
δ называется однородной марковской,
если
d'n(x) ≡
d”n(x)для
всех п’ ≠ п" (п – номер
проверки от начала поиска, один шаг –
одна проверка). Однородная марковская
стратегия δ полностью определяется
заданием лишь одной решающей функции.
Обнаружение причины аварийной ситуации
означает попадание процесса поиска в
поглощающее состояние [2].
Находясь в рамках марковского процесса, примем следующую схему поведенческой модели оператора ПТС при поиске причины аварийной ситуации и её локализации.
Анализ АС у человека-оператора начинается с выдвижением гипотез о причинах её возникновения и выбором (реализацией) алгоритмов проверок этих гипотез. Пространство гипотез Г = {Гj}, как и пространство проверок А, является конечным. Пространство гипотез обусловлено квалификацией оператора, а пространство проверок – аппаратурной реализацией (имеются в виду те проверки, которые оператор может осуществить с центрального пульта управления).
Не теряя общности рассуждений, покажем существо предлагаемой схемы поведенческой модели оператора на конкретном примере аварии, связанной с падением вакуума в насосе (гипотеза Г).
Причинами
такой АС являются: повышение подсоса
воздуха (Г1), ухудшение работы
эжектора (Г2), понижение уровня в
баке с пенообразователем (Г3),
нарушение условий смешивания
(пенообразования) (Г4).
Будем
считать все перечисленные причины
равновероятными. Дерево гипотез,
соответствующее рассматриваемой АС,
показано на рис. 1.
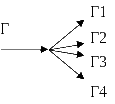
Рис. 1. Дерево гипотез
Далее производится описание алгоритма проверки АС по каждой гипотезе. Работа группы экспертов оформляется в виде дерева обнаружения ситуаций (ДОС) [1]. Такая форма представления информации является весьма наглядной и, что существенно, не требует специальной подготовки экспертов. Фрагмент ДОС по рассматриваемой АС показан на рис. 2.
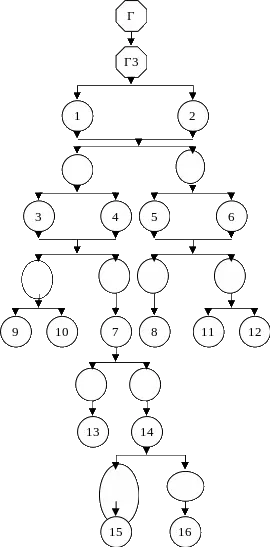
Рис. 2. Дерево обнаружения ситуаций:
Г и Г3 – аналогично рис. 1.;
|
1 – лампа сигнализации "Верхний уровень"; 2 – прибор "Уровень пенообразователя"; 3 – лампа сигнализации работы насоса; 4 – звонкая сигнализация "Остановка насоса"; 5 – лампа сигнализации "Авария регулятора"; 6 – прибор "Положение клапана регулятора уровня"; 7 – прибор "Давление за насосом";
8
– обнаружение вахтенным (оператором)
9 – прибор "Давление на всасывании"; 10 – прибор "Давление на напоре"; 11 – лампа "Падение давления воды на систему автоматики"; 12 – прибор "Давление воды на систему автоматики";
13
– обнаружение вахтенным (оператором)
14 – обнаружение вахтенным события Г38; 15 – обнаружение вахтенным события Г39; 16 – обнаружение вахтенным события |
 – нарушение
работы водяного (пожарного) насоса;
 – неисправность
регулятора уровня;
 – срыв
циркуляции насоса;
 – остановка
насоса;
 – заклинивание
клапана регулятора уровня;
 – падение
давления воды на систему автоматики;
 – исчезновение
напряжения питания на двигателе
насоса;
 – отключение
двигателя по перегрузке;
 – заклинивание
насоса;
 – падение
сопротивления изоляции;
Как видно из рис. 2, ДОС в условной графической форме представляет логику поведенческой модели оператора в процессе диагноза аварийной ситуации по каждой гипотезе с учётом конкретной аппаратурной реализации, используемой на пожарном судне.
Убедившись по лампе сигнализации и прибору в действительном повышении уровня, оператор прогнозирует причины этого события в виде двух гипотез: Г13 – нарушение работы насоса и Г23 – неисправность регулятора уровня. Далее идёт проверка достоверности принятых гипотез с помощью имеющихся средств отображения информации и приборов. Оценка полученной информации порождает новые гипотезы Г33, Г43, Г53 и Г63, которые также проверяются на достоверность. Процесс заканчивается определением наиболее вероятных (с точки зрения экспертов) причин понижения уровня в баке с пенообразователем. На этом работа экспертов заканчивается.
Следующим этапом является построение дерева поведенческой модели по дереву гипотез в соответствии с логикой ДОС. Дерево поведенческой модели строится на основе теоремы о полной вероятности – на всех этапах сумма вероятностей появления веточек дерева должна быть равна единице. Фрагмент дерева поведенческой модели по гипотезе Г3 показан на рис. 3, где видно, что дерево состоит из ветвей двух видов: гипотез, выдвигаемых по ходу проверок ситуации, и самих алгоритмов проверок, подтверждающих (или опровергающих) достоверность выдвинутых гипотез. Обозначения гипотез полностью совпадают с обозначениями событий на рис. 2, а алгоритмическая часть имеет следующий смысл: А1 – алгоритм подтверждения гипотезы Г3; А2 – алгоритм подтверждения гипотезы Г3; А3 – алгоритм подтверждения гипотезы Г3 и т. д.
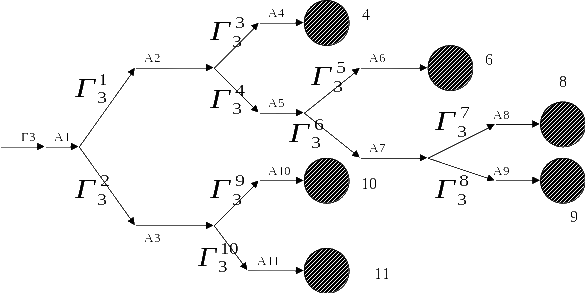
Рис. 3. Дерево поведенческой модели оператора ПТС пожарного судна
Процесс
ветвления продолжается до попадания в
поглощающее состояние, что означает
обнаружение причины аварийной ситуации.
На рис. 3 поглощающие состояния
заштрихованы и имеют номер индекса
алгоритма. Они соответствуют следующим
причинам повышения уровня: 4 – срыв
циркуляции насоса; 6 – заклинивание
клапана регулятора уровня; 8 – нет
питания на двигателе насоса; 9 – отключение
двигателя по перегрузке; 10 – заклинивание
насоса; 11 – падение сопротивления
изоляции двигателя насоса.
После обнаружения причины аварийной ситуации начинаются операции восстановления или перехода на резервные средства, которые к процессу поиска отношения не имеют, выполняются другими специалистами, но при необходимости могут быть включены в дерево поведенческой модели.
Если есть возможность априори упорядочить гипотезы по вероятности их появления, то проводить проверку гипотез необходимо по мере убывания вероятности. Это, безусловно, отразится на внешнем виде дерева, но методика построения не изменится.
Навигация на дереве поведенческой модели может определяться и другими факторами: временем проверки, наличием приборов на пульте управления, наличием вахты в отсеке и т.п.
Аналогично строится дерево поведенческой модели и по остальным базовым гипотезам. Алгоритмическая часть дерева поведенческой модели разворачивается до необходимой степени детализации с помощью моделей. Такая детализация может производиться до отдельных операций (нажатие кнопки, поворот ключа, считывание информации с прибора), до уровня ТБО (контроль работоспособности, диагностика) или до уровня законченных фрагментов программ (пуск насоса, опускание уровня пенообразователя до критической точки и т.п.).
Предложенный метод представления информации обеспечивает информационную поддержку обучения операторов пожарно-технических систем.
Литература
1. Кобзев В.В., Шилов К.Ю. Методы создания технических средств обучения корабельных операторов. СПб.: Наука, 2005. 156 с.
2. Венда В.Ф. Системы гибридного интеллекта. М.: Машиностроение, 1990.
3. Информационно-управляющие
человеко-машинные системы: справочник
/
под ред.
Губинского А.И., Евграфова В.Г. М.:
Машиностроение, 1993.