Системы автоматического водяного пожаротушения зданий на базе самодвижущегося роботизированного пожарного комплекса
Automatic water fire extinguishing systems based on a self-propelled robotic fire complex
- 1 ФГБОУ ВО «Академия Государственной противопожарной службы МЧС России»
- 2 ООО "Коруфайер", ООО "Автоматические Системы Спасения"
- 3 АКАДЕМИЯ ГПС МЧС РОССИИ
В современных условиях необходима разработка и применение системы пожаротушения на базе самодвижущегося роботизированного комплекса (мобильного робота), который позволяет существенно увеличить эффективность тушения возгорания на ранней стадии таких объектов, как кабельные и конвейерные тоннели. Предложена схема общей компоновки самодвижущегося робота с направляющими для движения и разрабатываемой методики проведения испытаний. Актуальность работы заключается в мобильности подключения робота к магистралям с водой.
In modern conditions, it is necessary to develop and use a fire extinguishing system based on a self-propelled robotic complex (mobile robot), which makes it possible to increase the efficiency of extinguishing a fire at an early stage of such objects as cable and conveyor tunnels. A diagram of the general layout of a self-propelled robot with guides for movement and a developed test procedure is proposed. The relevance of the work lies in the mobility of connecting the robot to highways with water.
Для
решения целого комплекса задач в области
пожаротушения
таких объектов, как
протяжённые (кабельные и конвейерные
тоннели),
высотные здания и
производственные цеха больших площадей,
складские помещения, объекты с массовым
пребыванием людей (спортивные арены,
выставочные комплексы) предлагается
рассмотреть концепцию разработки
пожарного комплекса на базе самодвижущегося
пожарного робота.
Цель работы – разработка типового варианта установки на базе самодвижущегося роботизированного пожарного комплекса. Работа выполнена сотрудниками Академии ГПС МЧС России и фирмы ООО "Автоматические Системы Спасения".
В данном варианте разрабатывается интеллектуальный самодвижущейся программируемый комплекс пожаротушения на базе пожарного робота с направляющими для движения.
Рассматриваемая система представляет собой мобильный робот, движение которого осуществляется по направляющим, расположенным под перекрытием/фермами защищаемого помещения, либо вдоль ограждающих конструкций. Робот выезжает к месту очага возгорания, находит его, подключается к магистрали с водой и производит направленное тушение. Таким образом, обеспечивается точечное тушение возгораний на ранних стадиях (расчётное время – не более 60 с с момента получения первичного сигнала), при этом, в сравнении со стандартными водозаполненными установками, уменьшается нагрузка системы на конструкции объекта.
В состав комплекса входят:
1. Робот с модулями пожаротушения, позиционирования и подключения к питающему магистральному трубопроводу.
2. Направляющие передвижения робота.
3. Стационарная зарядная станция.
Основные элементы комплекса представлены на рис. 1.
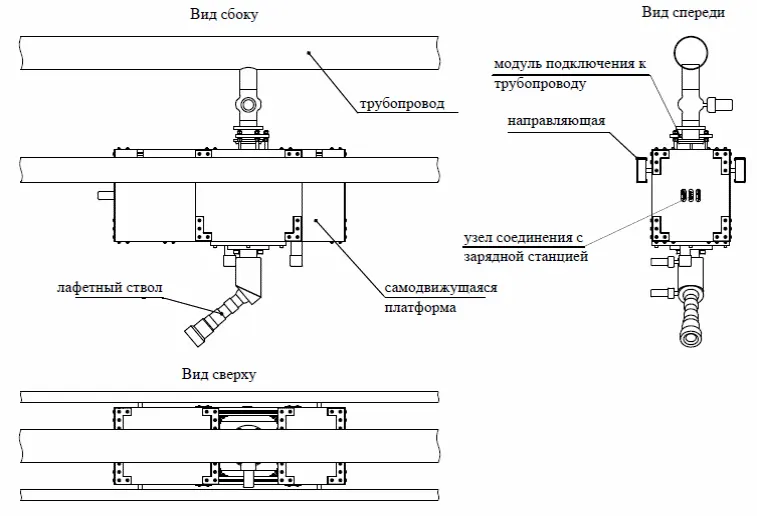
Рис. 1. Самодвижущийся роботизированный
пожарный комплекс.
Основные элементы
системы
Модуль позиционирования включает в себя два индуктивных датчика положения, размещённых по обе стороны корпуса робота.
Рельсовый
путь робота разделён на зоны. В пределах
этих зон установлены стыковочные узлы
для подключения к питающему магистральному
трубопроводу, электрическому питанию
и каналу связи. Для определения роботом
зон стыковки, непосредственно перед
каждым стыковочным узлом установлена
магнитная метка управления. По достижении
выбранной магнитной метки робот переходит
в парковочный режим, снижает скорость
движения и подготавливает стыковочный
механизм к стыковке
со стыковочным
узлом. По факту стыковки робота происходит
соединение
с каналом связи базового
модуля, робот осуществляет переход из
автономного режима в управляемый и
передаёт на базовый модуль сигнал о
достижении заданной зоны, переходит в
режим ожидания дальнейших команд от
базового модуля и включает режим
наведения лафета на очаг возгорания
[1, 2].
С учётом основных характеристик опытной модели (табл. 1), габаритов предполагаемого типового помещения, выбирается установка на базе не менее, чем двух самодвижущихся роботов, с целью выполнения требований п. 8.1.3 [3].
Таблица 1
Технические характеристики комплекса
Наименование |
Параметр |
Значение параметра |
Подвижная часть |
Автономное время работы, мин |
60 |
Максимальная скорость передвижения, м/с |
8,3 |
|
Масса, кг |
150 |
|
Лафетный ствол |
Угол поворота лафетного ствола в горизонтальной плоскости |
0-270° |
Угол поворота лафетного ствола по вертикали |
0-90° |
|
Точность попадания струи при её длине 50 м, м |
±1 |
|
Модуль подключения к трубопроводу |
Время подключения, с |
5 |
Направляющие |
Предел огнестойкости |
R90 |
Общая схема работы комплекса выглядит следующим образом:
- после
получения сигнала от системы пожарной
сигнализации робот стартует из точки
парковки к месту возгорания. На данном
этапе получение сигнала возможно, в том
числе, и от установленных на роботе
датчиков (видеосканеров или аналогичных)
при периодичном мониторинге объекта
роботами, либо от систем видеонаблюдения
при круглосуточном
обслуживании
объекта персоналом;
- при
достижении расчётной скорости движения
(разгон – 30 с)
при помощи
мотор-редуктора робот поддерживает
данную скорость
до входа в зону,
максимально приближенную к зоне узла
стыковки.
При этом равномерное
движение с заданной скоростью не
превышает
180 с. Данные по узлу
передаются до старта робота, поиск узла
производится посредством модуля
позиционирования;
- при входе в зону узла стыковки робот замедляет свой ход (торможение – 15 с). Происходит включение системы поиска возгорания;
- надёжное соединение производится при помощи моторов узла стыковки после полной остановки робота (20 с);
- после остановки, стыковки и определения зоны возгорания в узле стыковки происходит открытие клапана подачи огнетушащего вещества (ОТВ), происходит автоматическое включение насосов установки пожаротушения, начинается работа установки по локализации возгорания в течение заданного (нормативного) времени тушения;
- по окончании работы установки роботам даётся команда на возвращение к месту парковки, насосная установка отключается, клапан подачи ОТВ закрывается, робот производит отсоединение узла и, по направляющим, движется к месту парковки.
Таким образом, при выборе компоновки системы и размещения её элементов, учитываются указанные временные параметры.
В заключение стоит отметить, что в ходе работы были получены следующие результаты:
1. Разработана
схема общей компоновки самодвижущегося
робота
с направляющими для движения.
2. Разработан типовой проект установки.
3. Разрабатывается
методика проведения испытаний масштабного
макета каркаса и ходовой части, которые
показали работоспособность
выбранной
конструкции.
Литература
1. Горбань Ю.И. Пожарные роботы и ствольная техника в пожарной автоматике и пожарной охране. М.: Пожнаука, 2013. 351 с.
2. Меженов В.А., Ольховский И.А. Истечение огнетушащих веществ и образование струй из ствольной техники с универсальным насадком // Матер. 9-й междунар. науч.-практ. конф. молодых учёных и специалистов "Проблемы техносферной безопасности". М.: Академия ГПС МЧС России, 2020. С. 12-19.
3. СП485.1311500.2020. Системы противопожарной защиты. Установки пожаротушения автоматические. Нормы и правила проектирования.